具身智能数据工程

麻洪豪 Mahonghao

数据处理 / 数据 Pipeline / 数据平台开发 · 2027 届

上海应用技术大学 机器人工程专业。从真机数采平台、上传链路对账到训练数据集交付, 做机器人数据链路上"质量可信"的那一段。

麻洪豪 手写签名
2,300+
上传作业分阶段对账 · 擎仓采集端
678
回归测试零新增失败 · 擎仓内部
32,068
帧真机数据闭环 · SO-100 全量
98%
交付合格率 · Tele ai PB 级样本
// PROJECTS

项目

RoboData Workbench

v0.8.0 · 具身数据处理与质量治理工作台
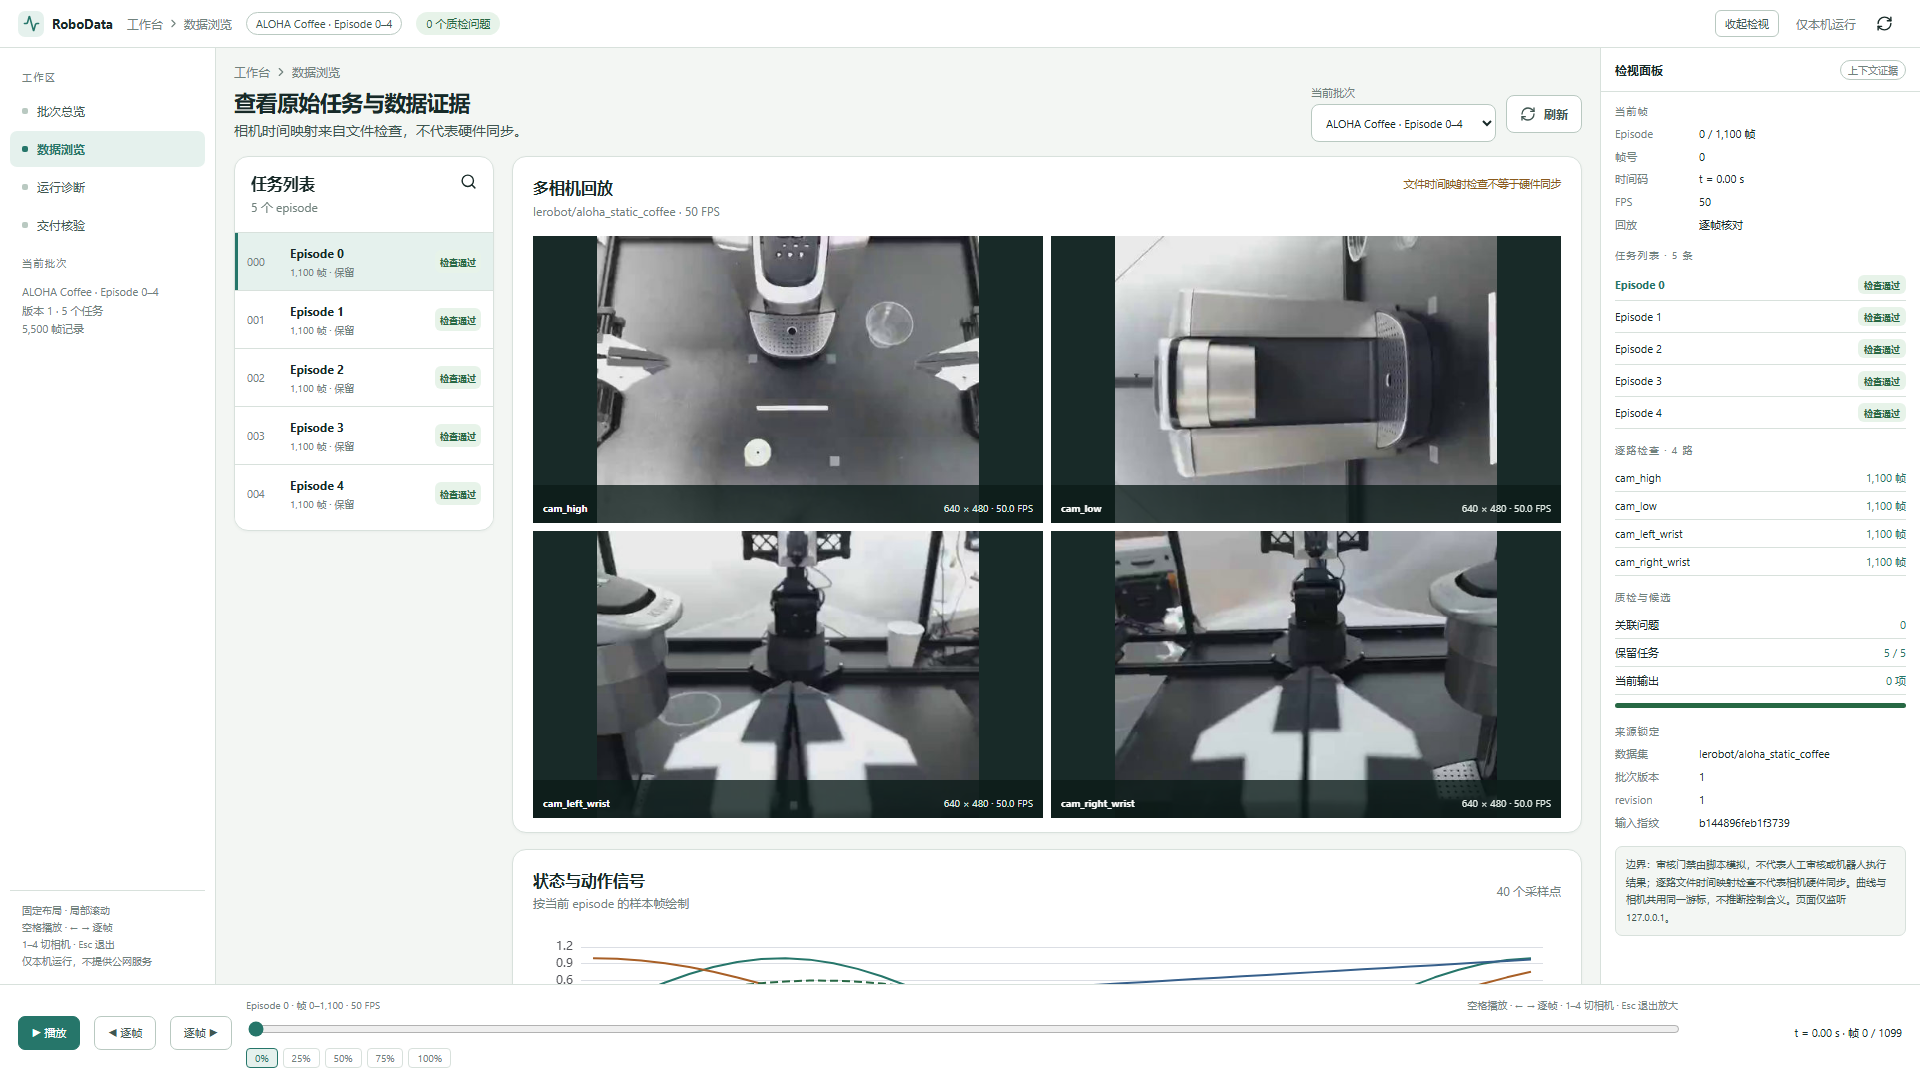
RoboData v0.8.0 React 工作台:Episode 视频、状态曲线、时间轴与检视面板
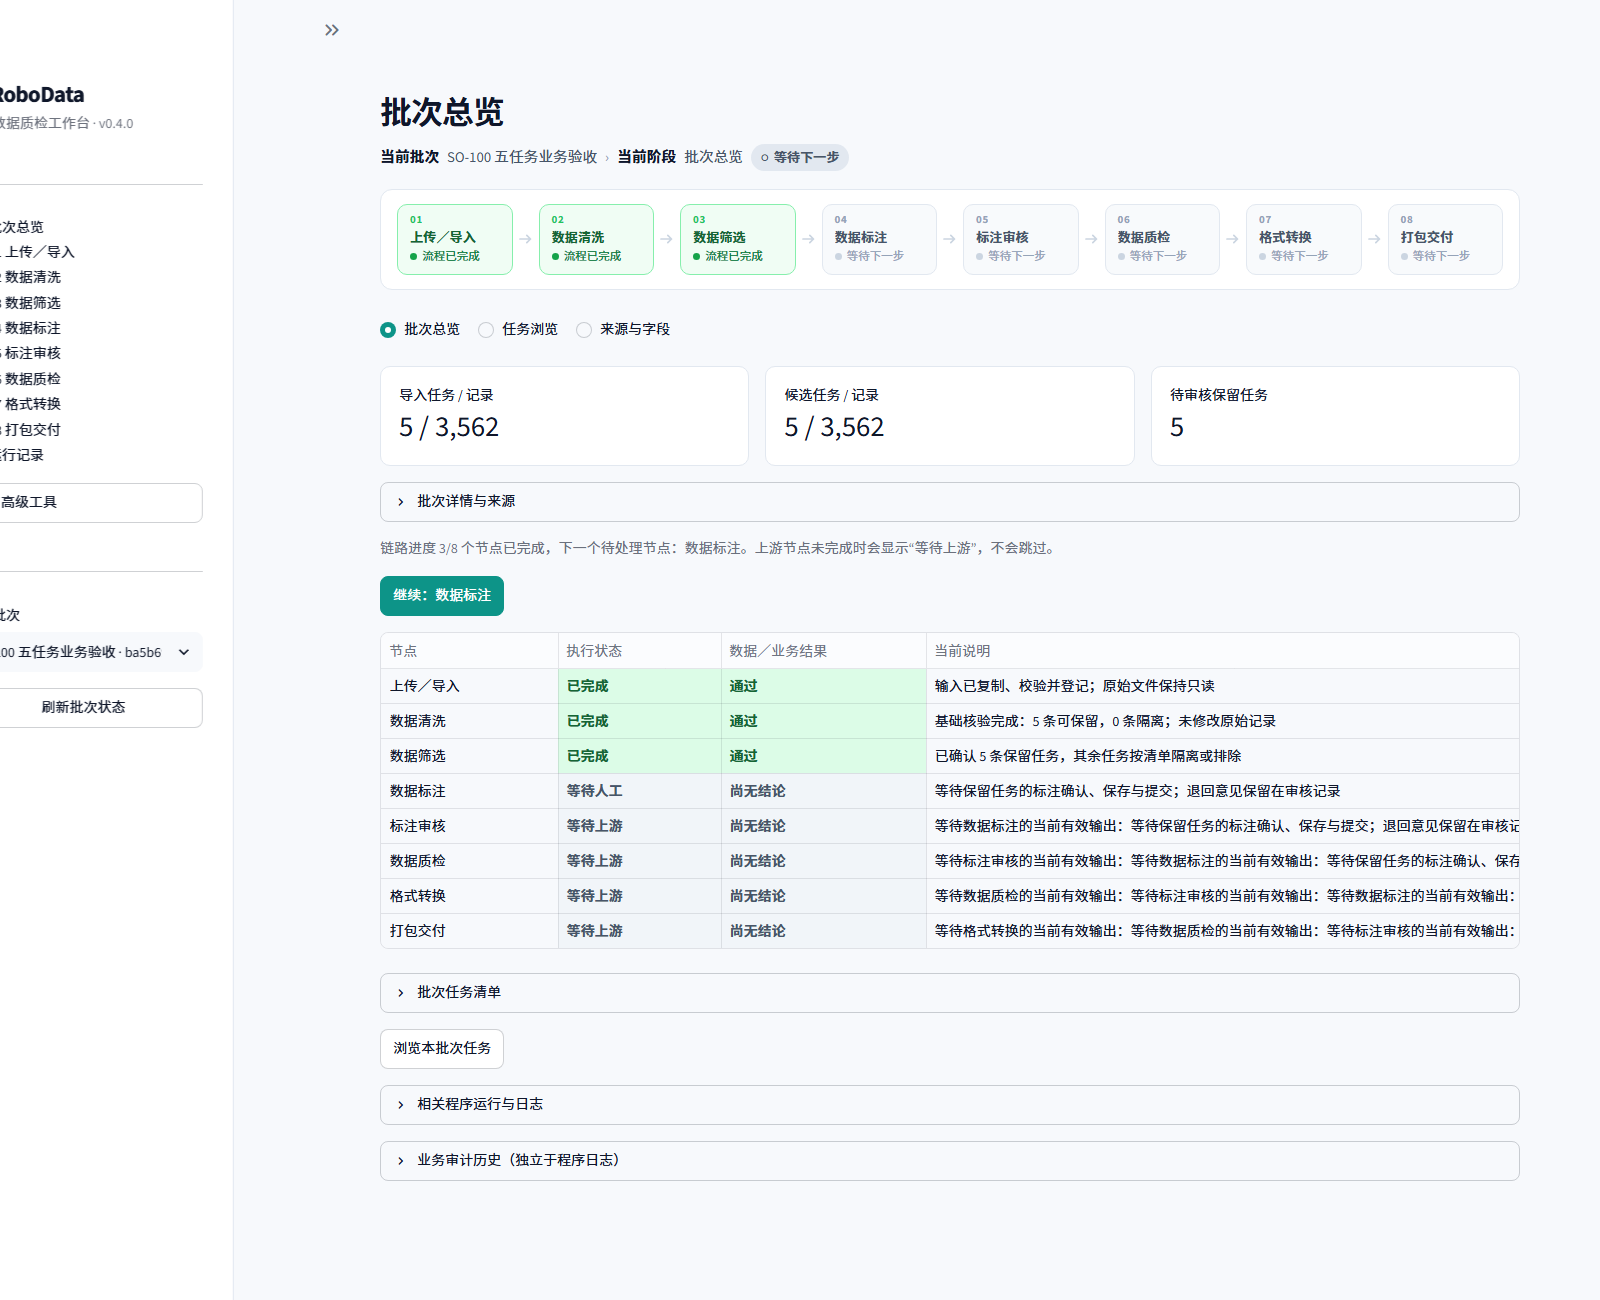
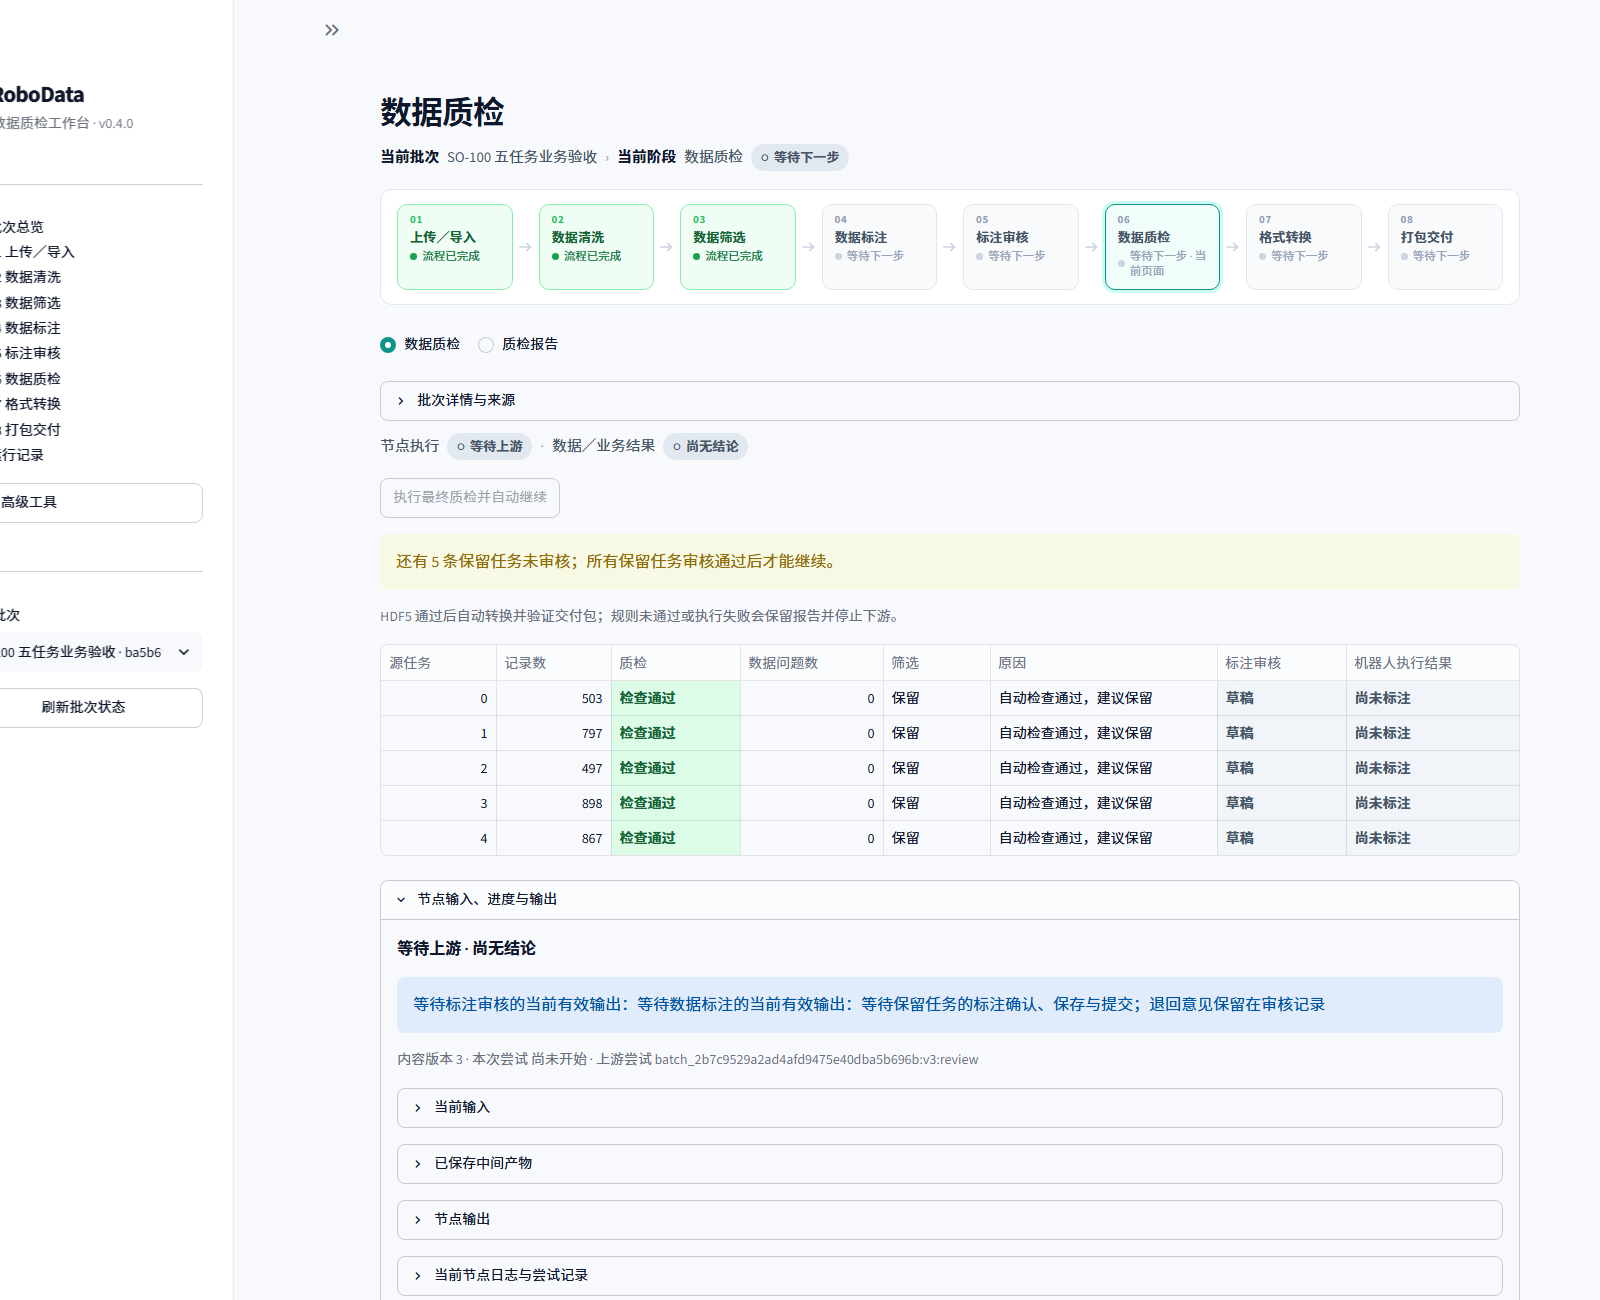
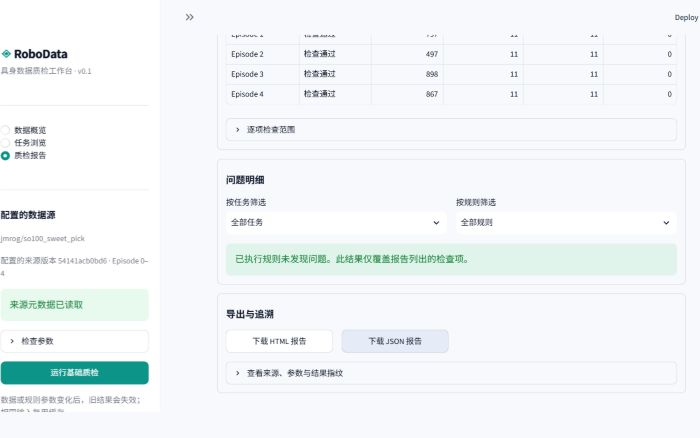
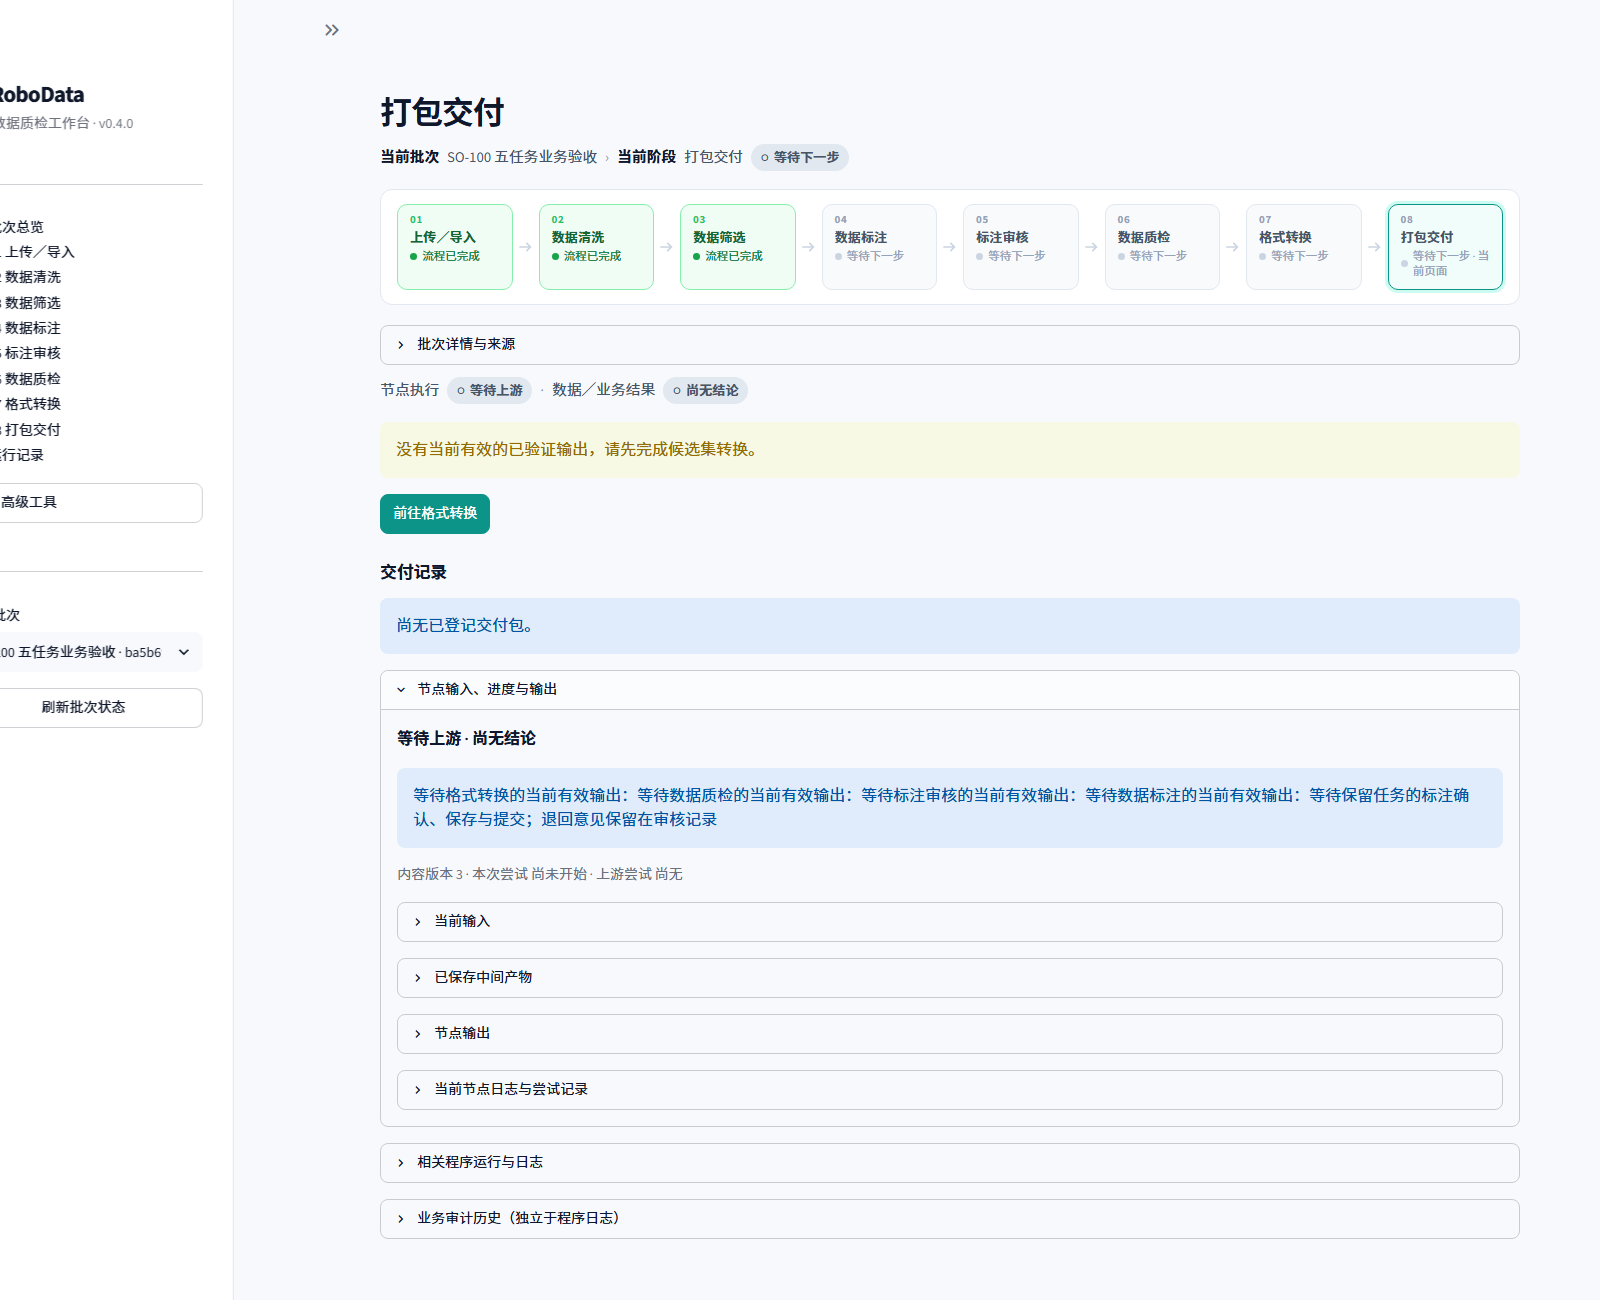
v0.8.0 React 工作台 四相机布局验证截图,批次元数据为演示构造 RoboData 历史版本数据概览 RoboData 历史版本质检页面 RoboData 历史版本质检报告细节 RoboData 历史版本交付页面
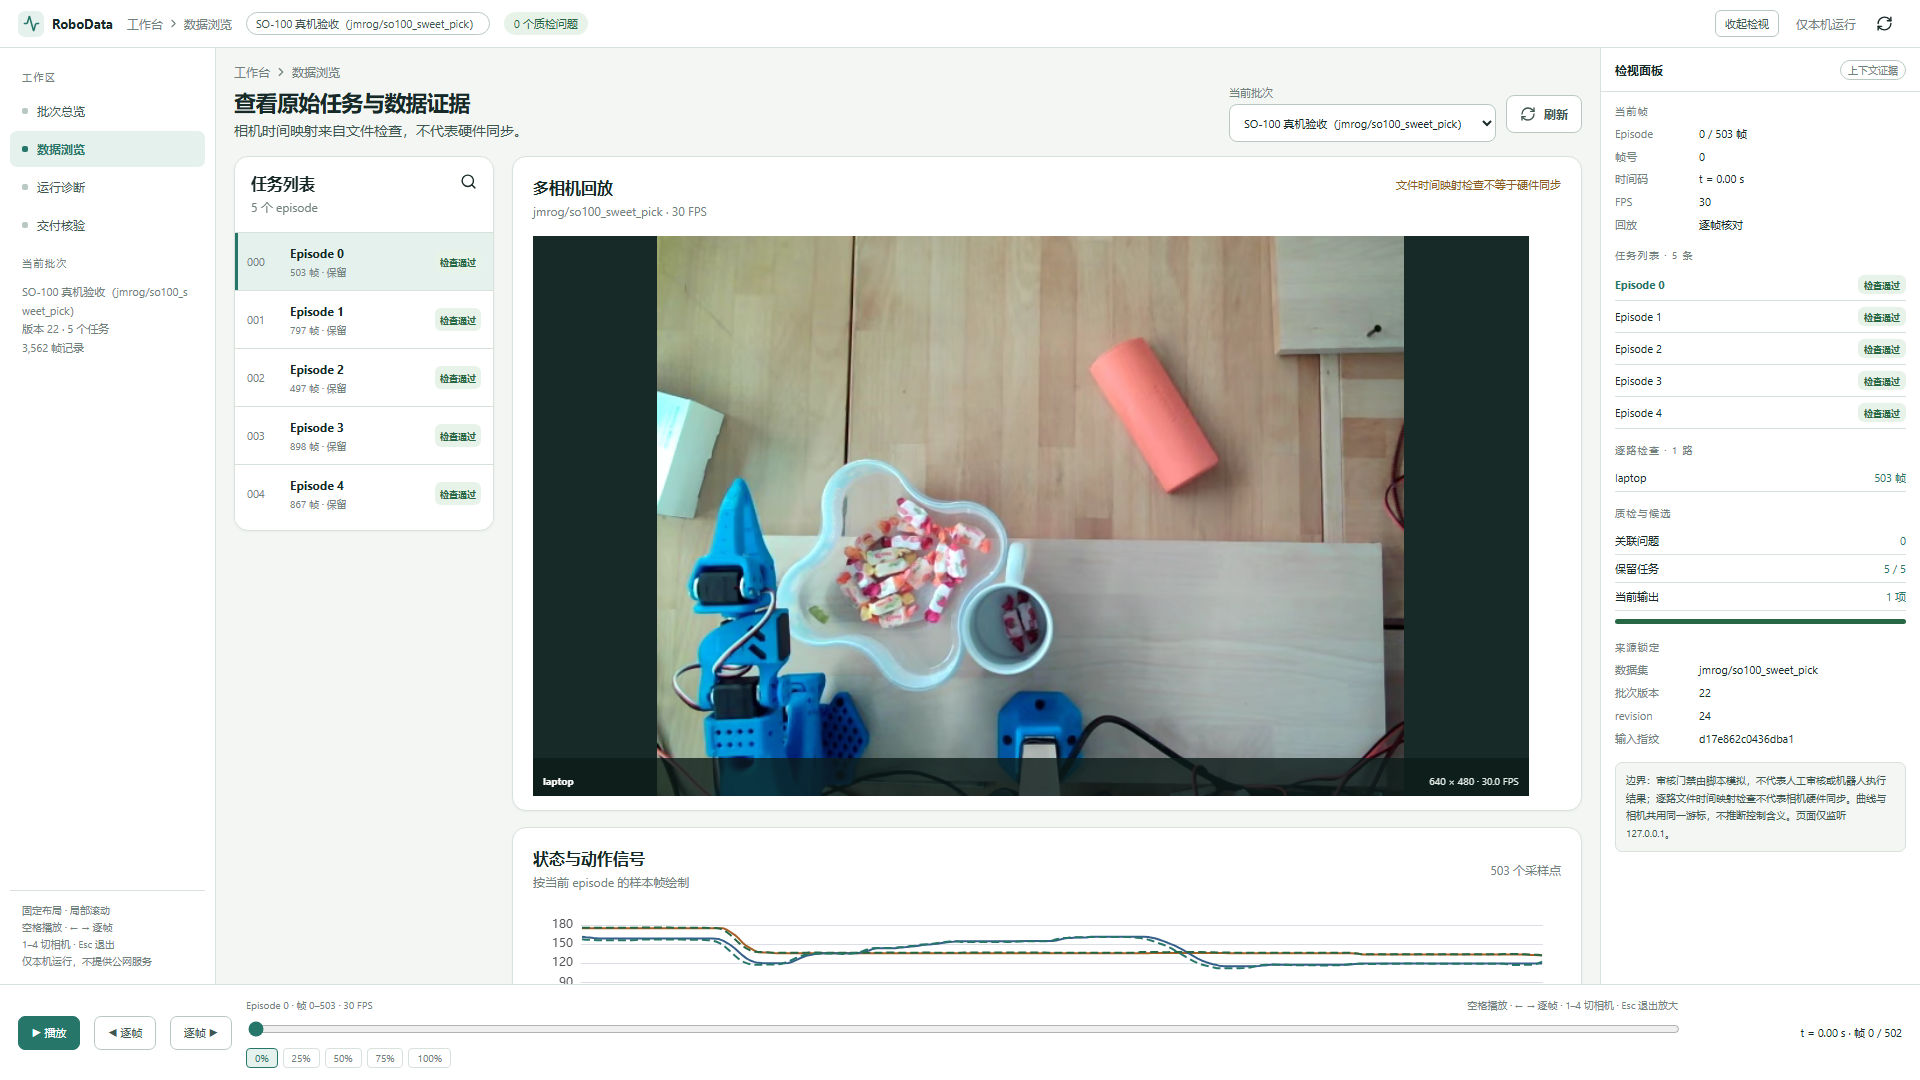
v0.8.0 工作台 · 单相机真实服务界面
  • React + TypeScript 工作台与 FastAPI 本地 API;Python 负责具身数据处理、质检、转换与交付核验
  • 覆盖批次与 Episode 浏览、质检、审核记录、运行诊断、LeRobot 转换和交付包独立验包
  • 固定 ALOHA / SO-100 样本完成了限定范围的真实数据验证;页面同时列出测量与数据边界
工程补充:表格质检规模实验覆盖 1k / 5k / 10k 合成行;ROS2 MCAP 解析目前是隔离的 Float64 合成示例,不代表通用实机接入。
React 19TypeScriptFastAPI PythonLeRobotPyArrow

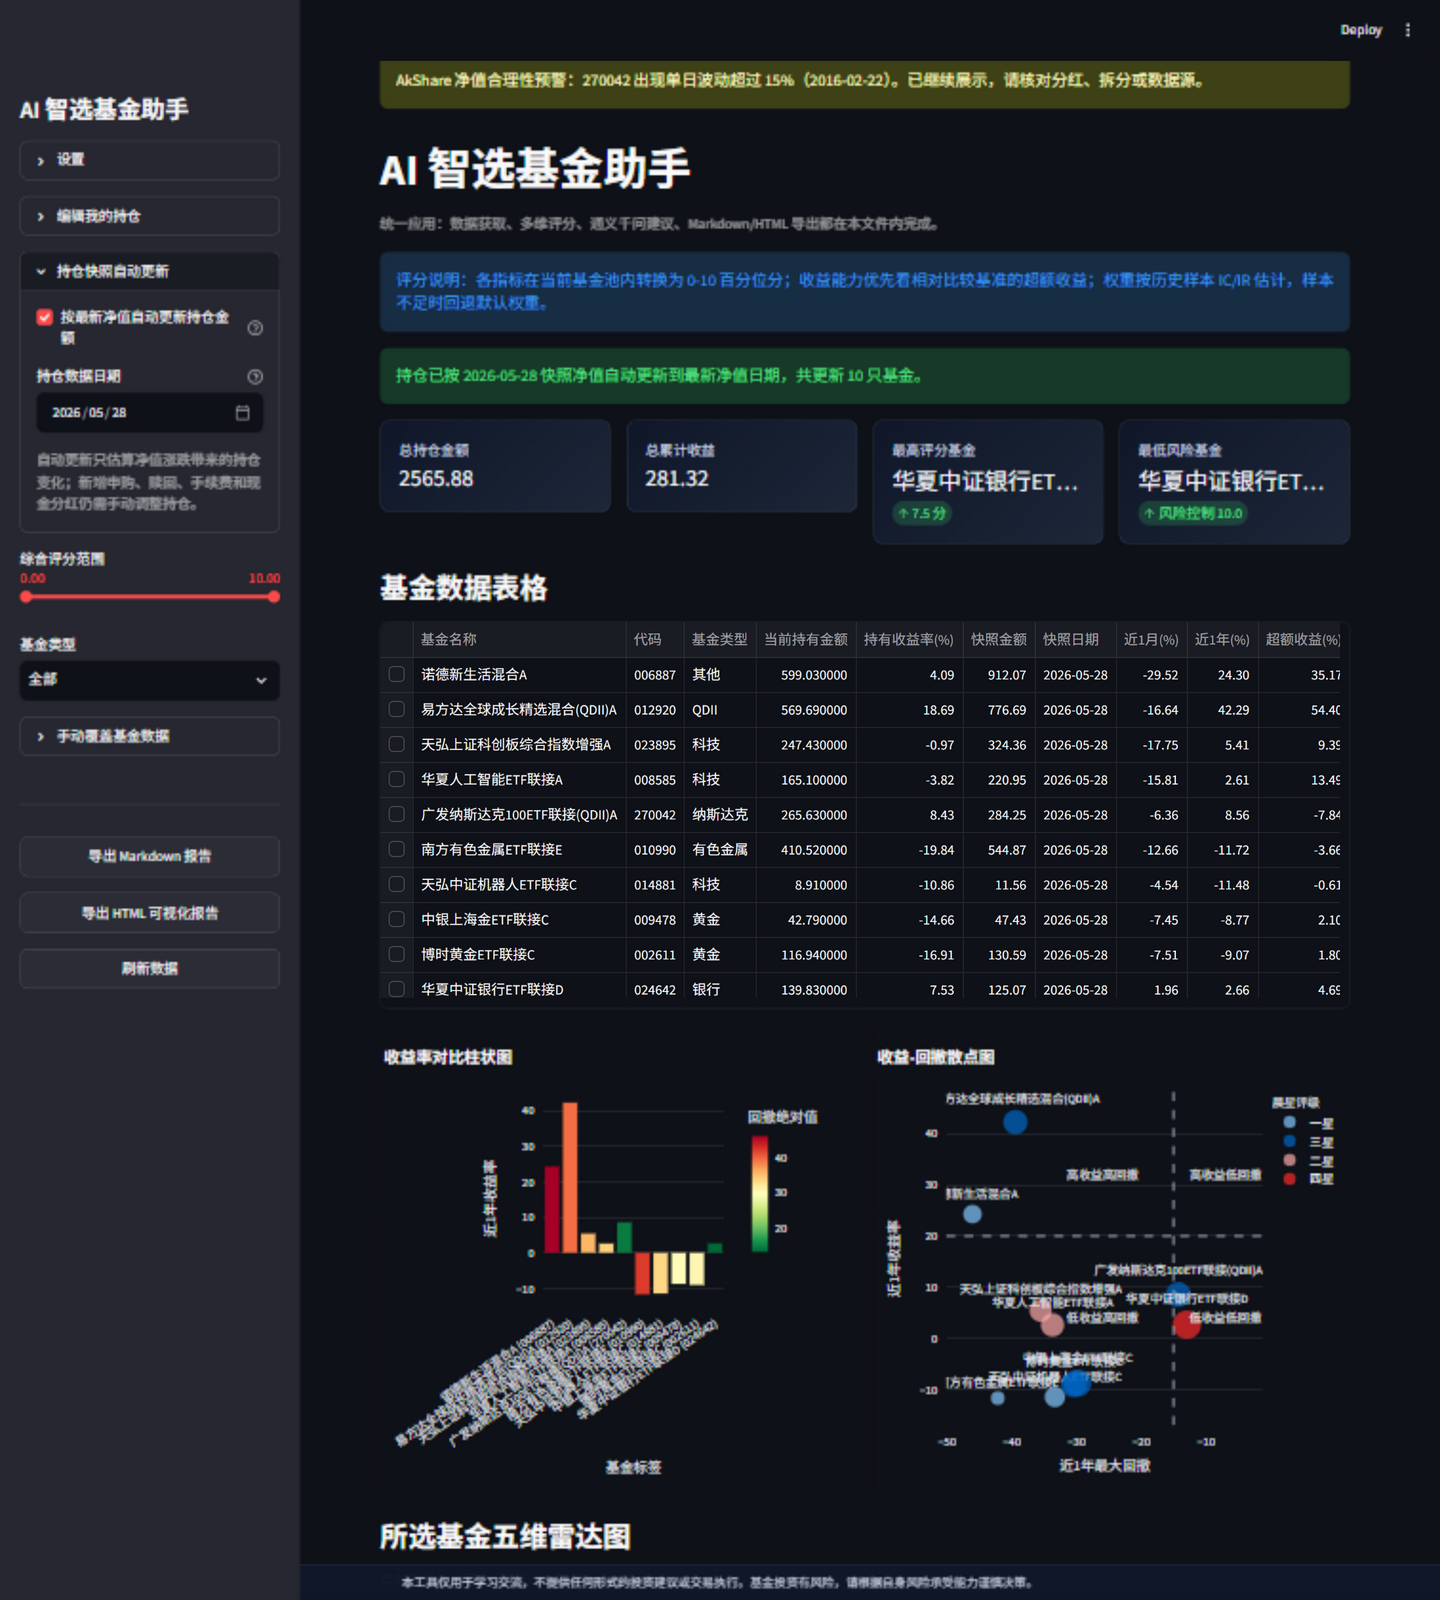
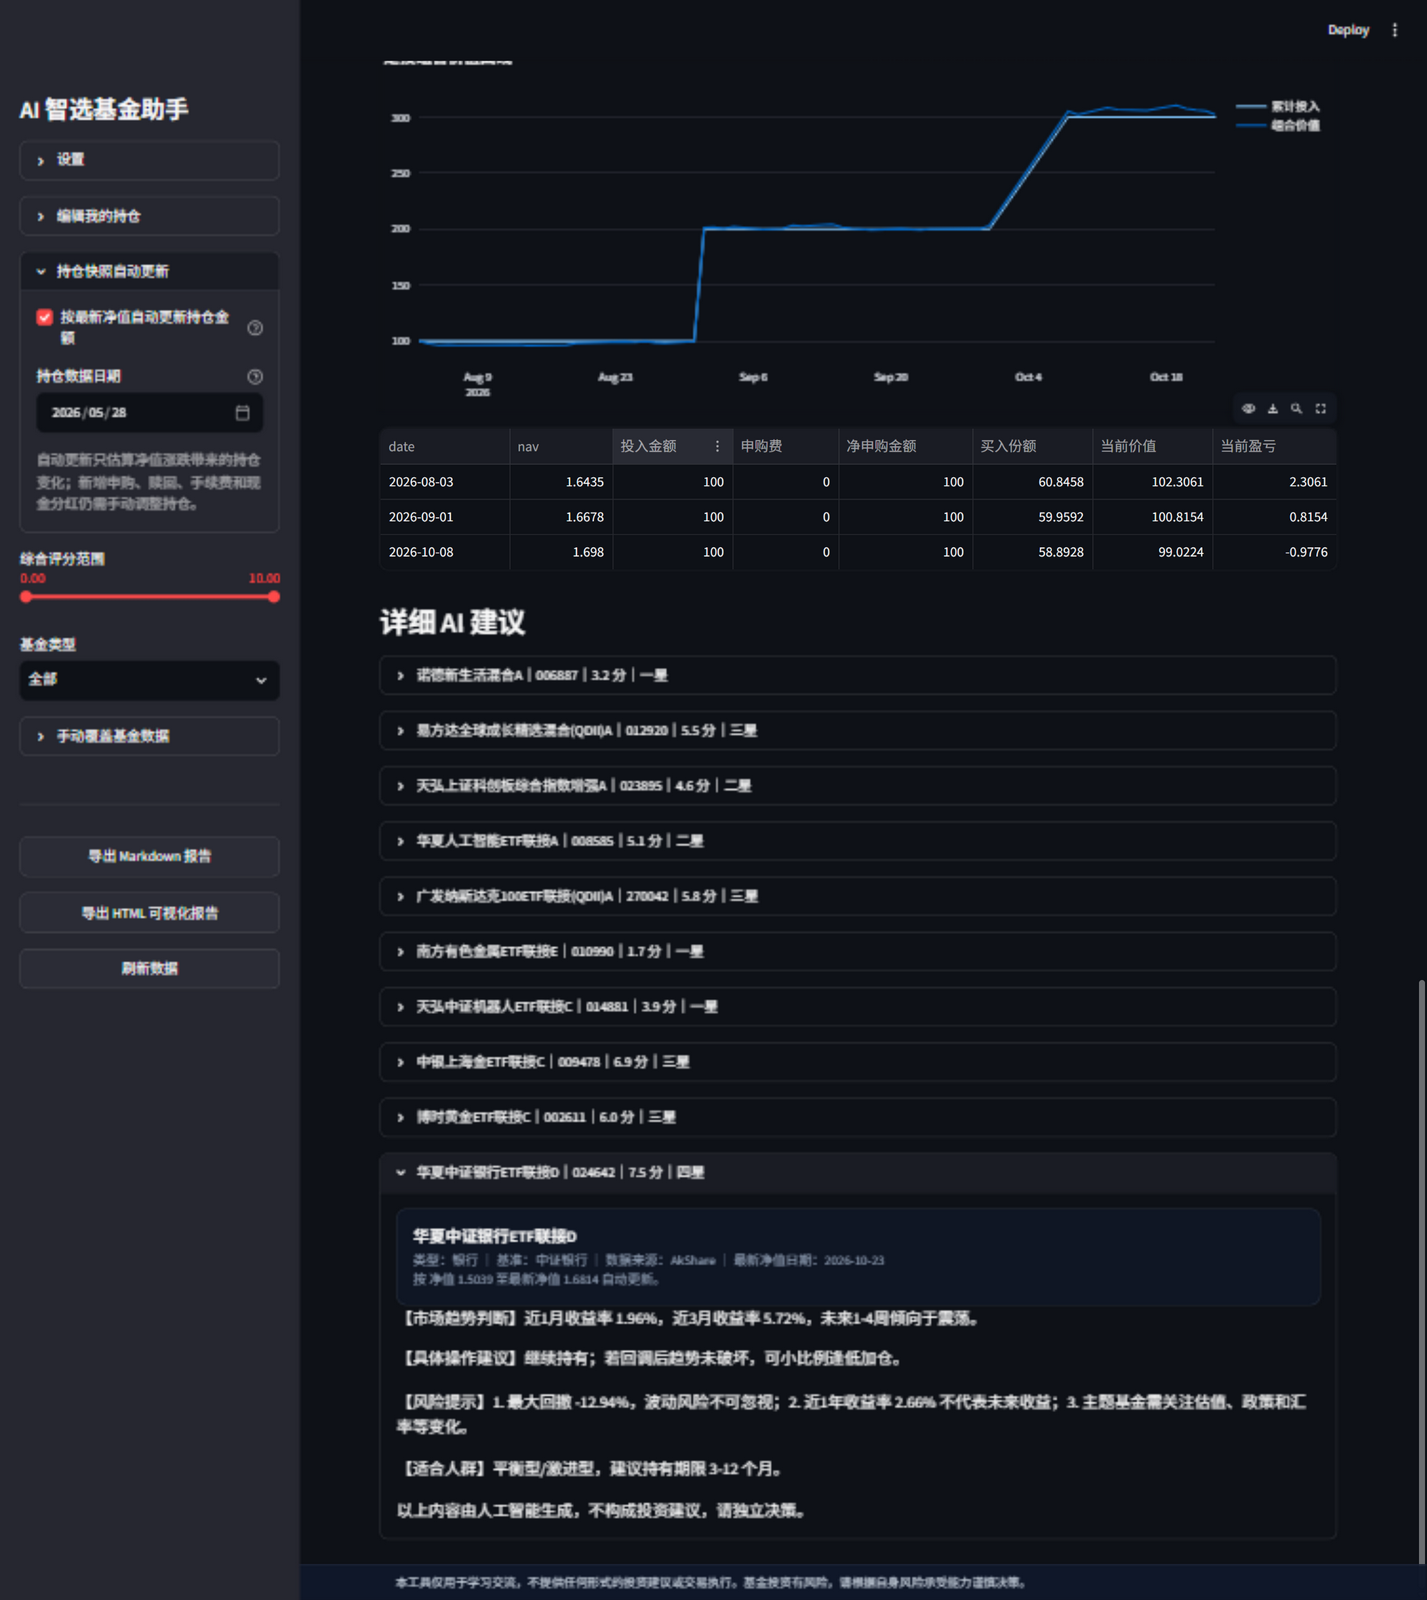
AI 智选基金助手

v0.3.0 · 本地基金组合分析工作台
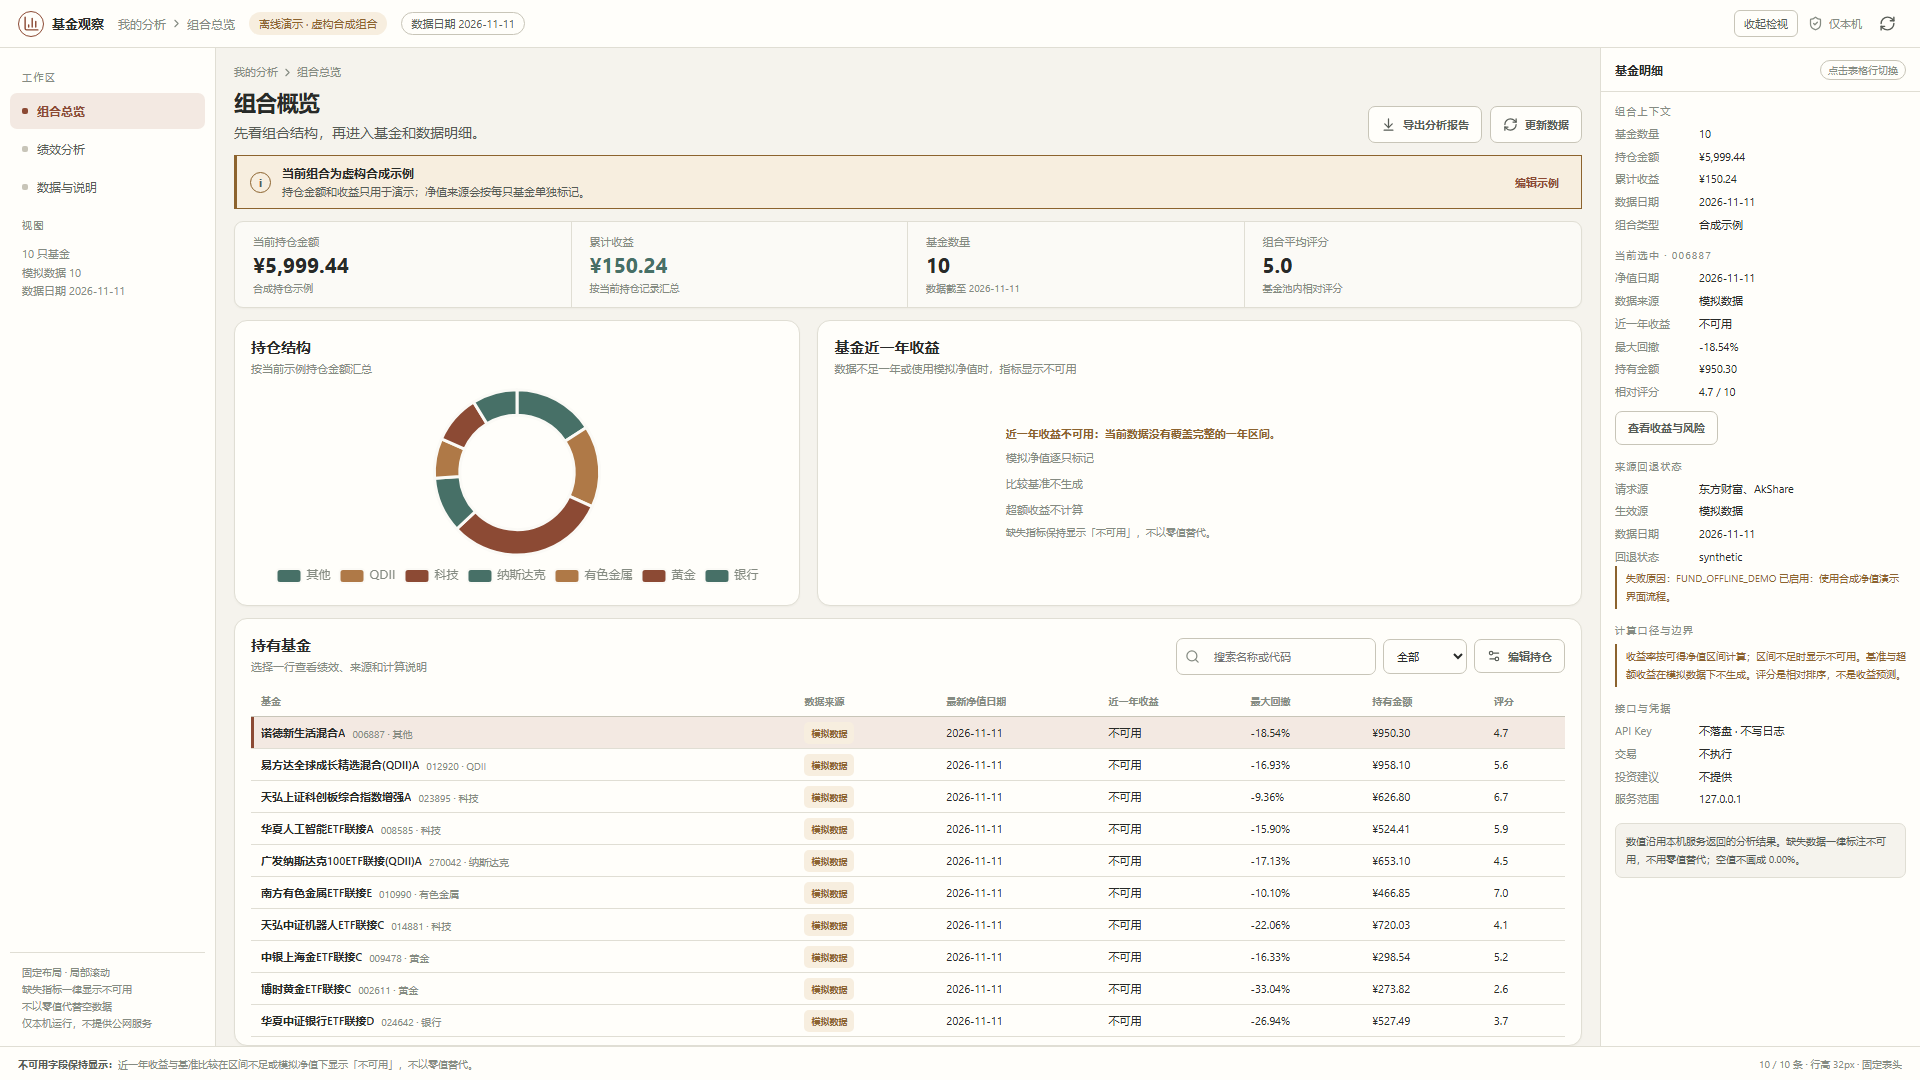
AI 智选基金助手 v0.3.0:组合总览、持仓表、指标卡和右侧检视
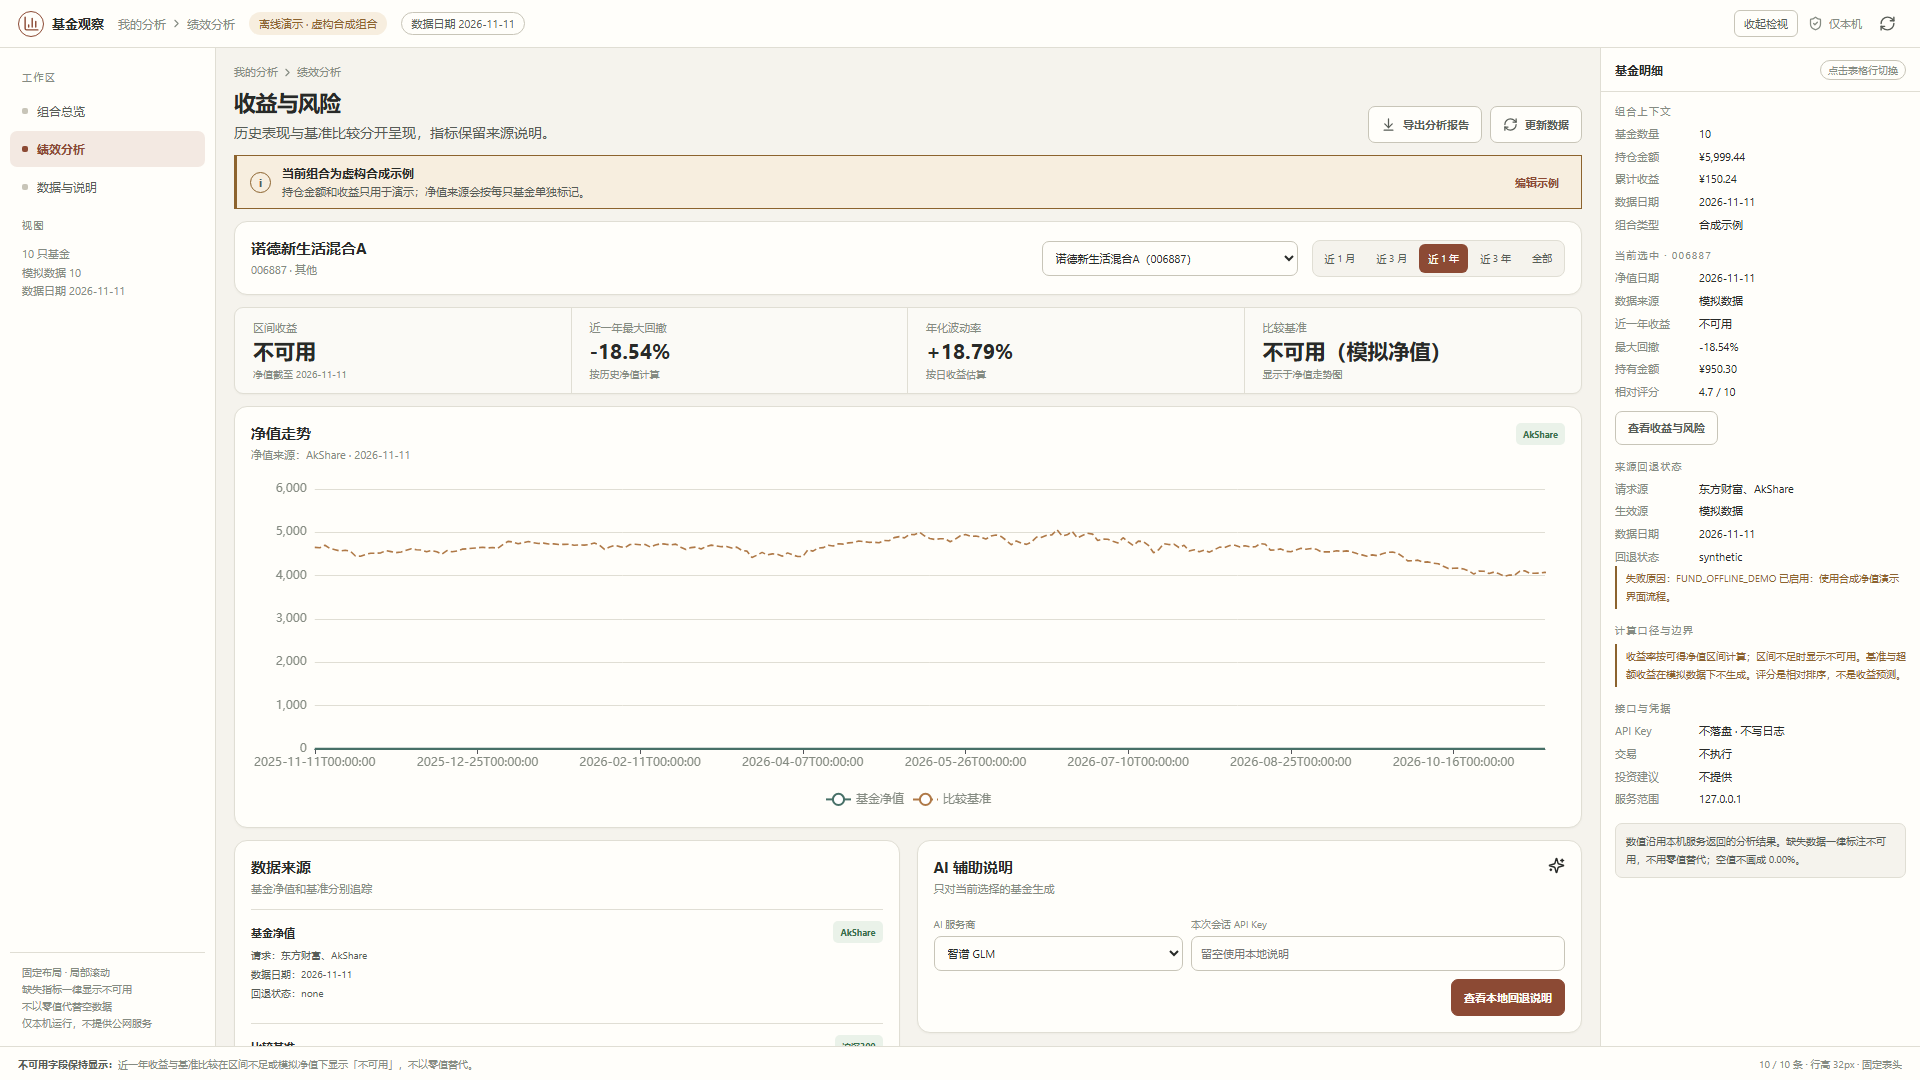
基金组合总览工作台 基金绩效与风险页面 旧版评分看板,作为迭代对照 旧版 AI 辅助分析界面,作为迭代对照
v0.3.0 组合总览 · 固定 16:9 工作台
  • React + TypeScript 前端、FastAPI 本地 API 与 Python 分析逻辑
  • 呈现组合、持仓、净值来源与收益风险指标;样本不足时明确标记“不可用”,不以零值代替
  • 本地离线演示使用虚构持仓与模拟净值;不连接真实账户、不下单,也不提供投资建议
  • 线上只读演示可切换视图、点选持仓行核对来源与口径,无需安装
证据链:组合总览 → 持仓表 → 净值走势 → 来源与口径;当前版本只展示本地演示数据,不连接真实账户。
线上演示为 2026-11-13 的固定只读快照,使用虚构合成组合,非实时行情,不提供导出或 AI 建议。
React 19TypeScriptFastAPI PythonEChartsAkShare
// PLATFORMS @ QUIC ROBOT

工程平台与内部系统

数据采集端 QuicStation

真机数采工作站控制端 · 双格式并行录制
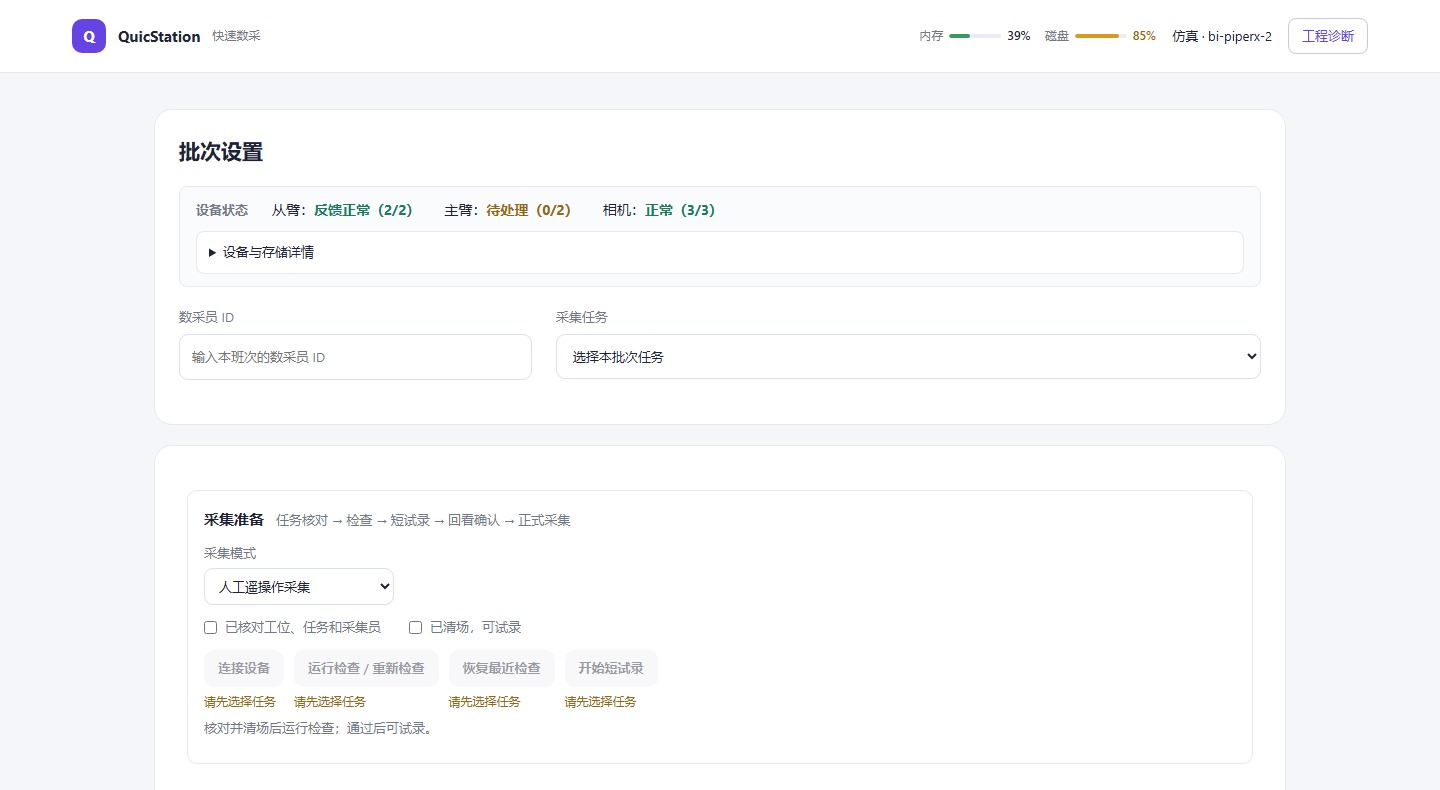
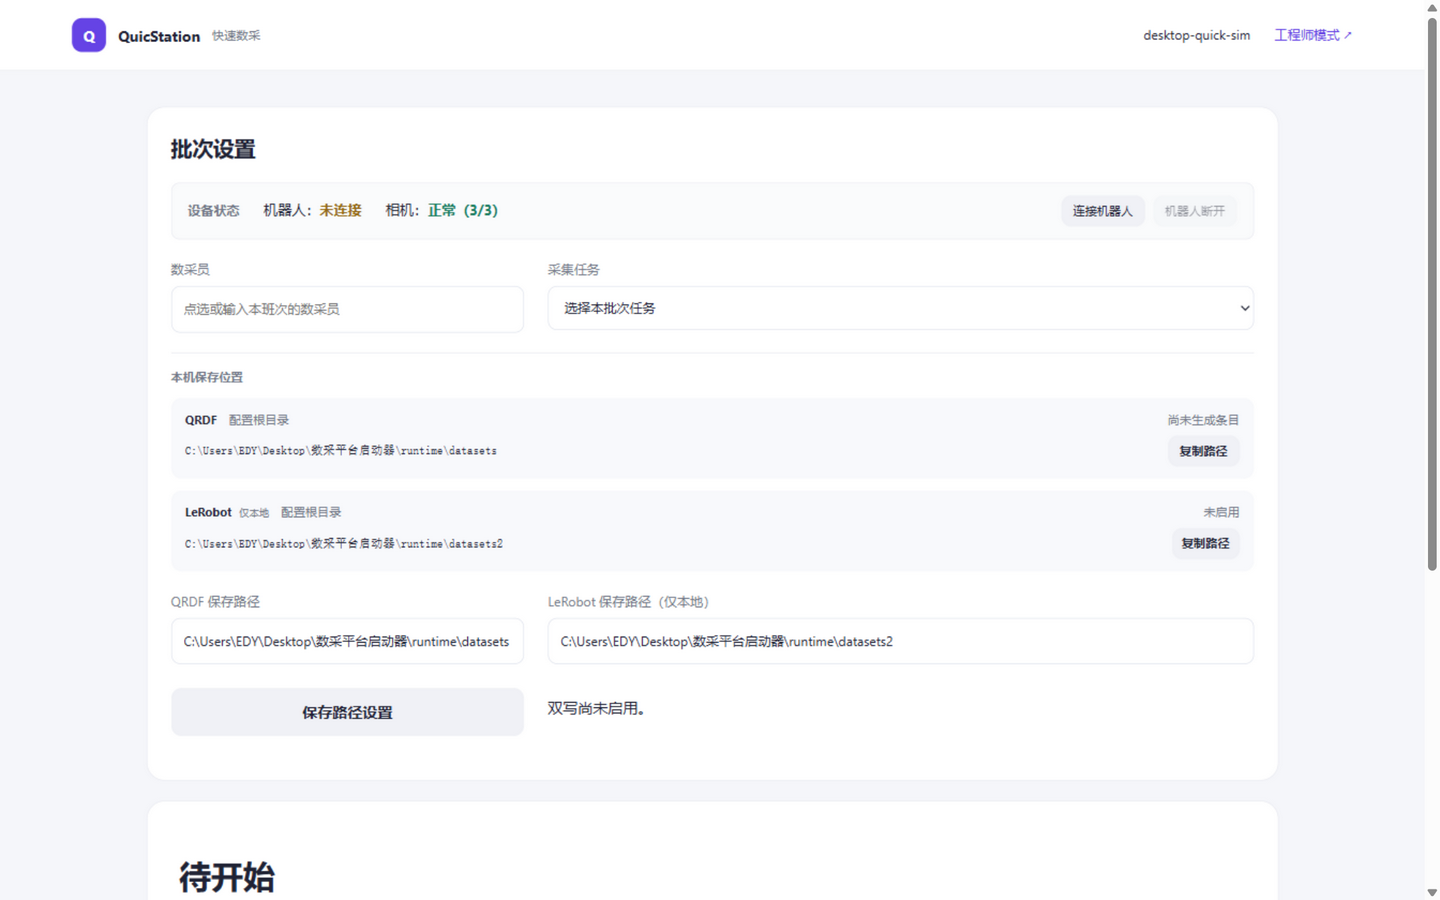
QuicStation 快速数采界面:设备状态、批次设置与采集准备
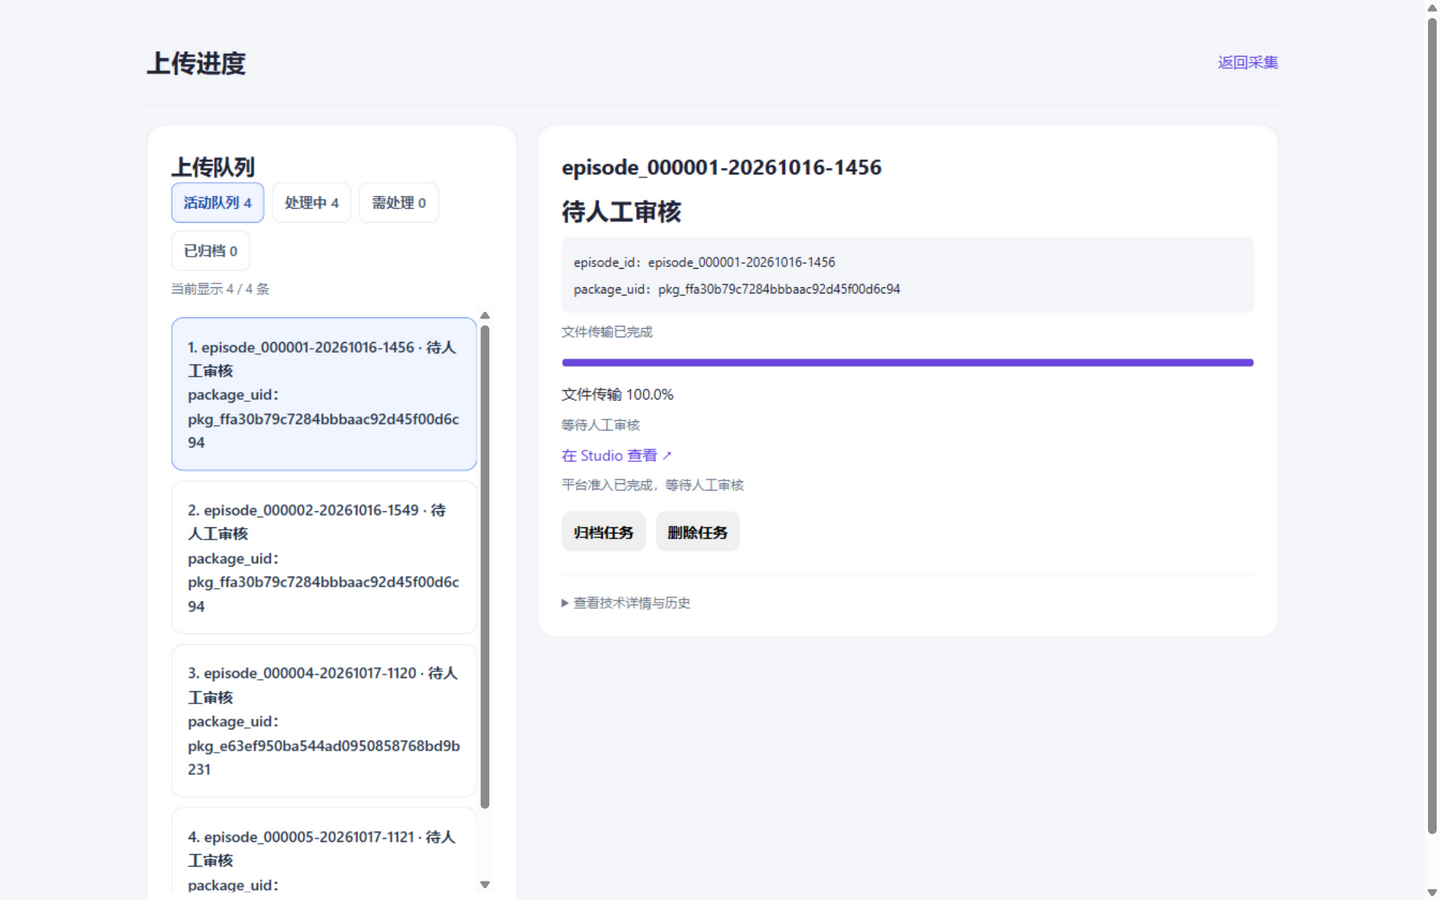
快速数采主界面 批次设置 上传队列
快速数采 · 从臂反馈正常 2/2、相机正常 3/3
v0.4.2 · 当前版本 v0.4.3 · 迭代中 内部系统 · 代码未公开
  • 数采员在单机完成批次设置、设备连接确认与采集控制,QRDF 与 LeRobot 双根目录同一步骤并行写出
  • 三相机适配与深度流分段有界缓冲,单次连续采集支撑 1510 秒长时序,峰值内存 25.9GiB → 63MiB
  • 上传队列与 QuicStudio 审核联动,形成 采集 → 上传 → 准入 的完整链路
公司内部系统:代码与提交记录不公开。上图为真前端 + 本地仿真后端运行截图,非现场实时数据;仅展示本人参与建设的界面形态与能力范围。
采集控制端三相机QRDF LeRobot v3.0上传队列

数据管理端 QuicStudio

数据全生命周期管理控制台
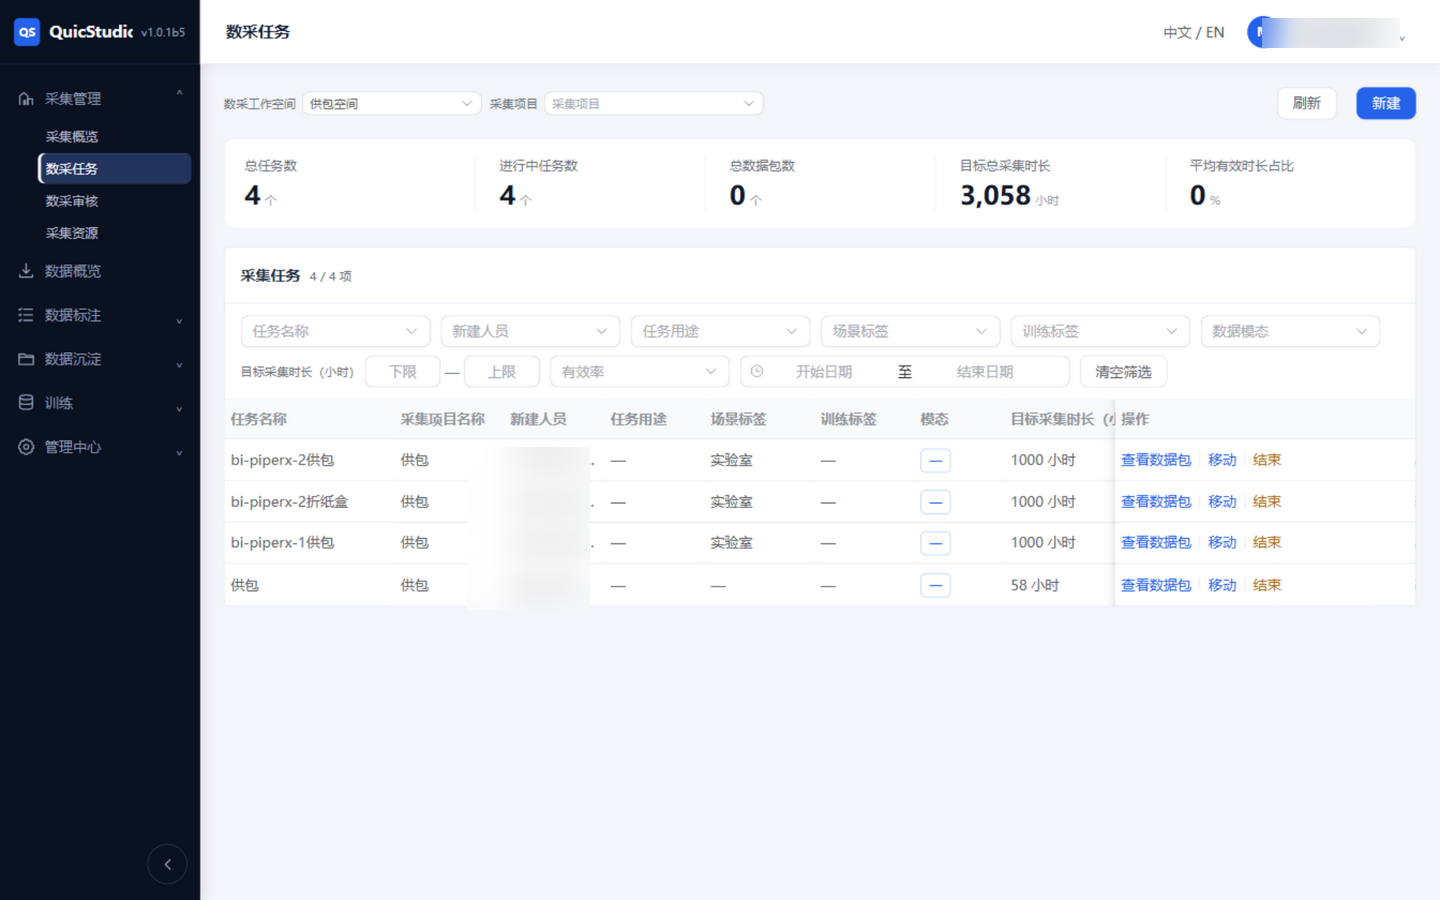
QuicStudio 数采任务界面
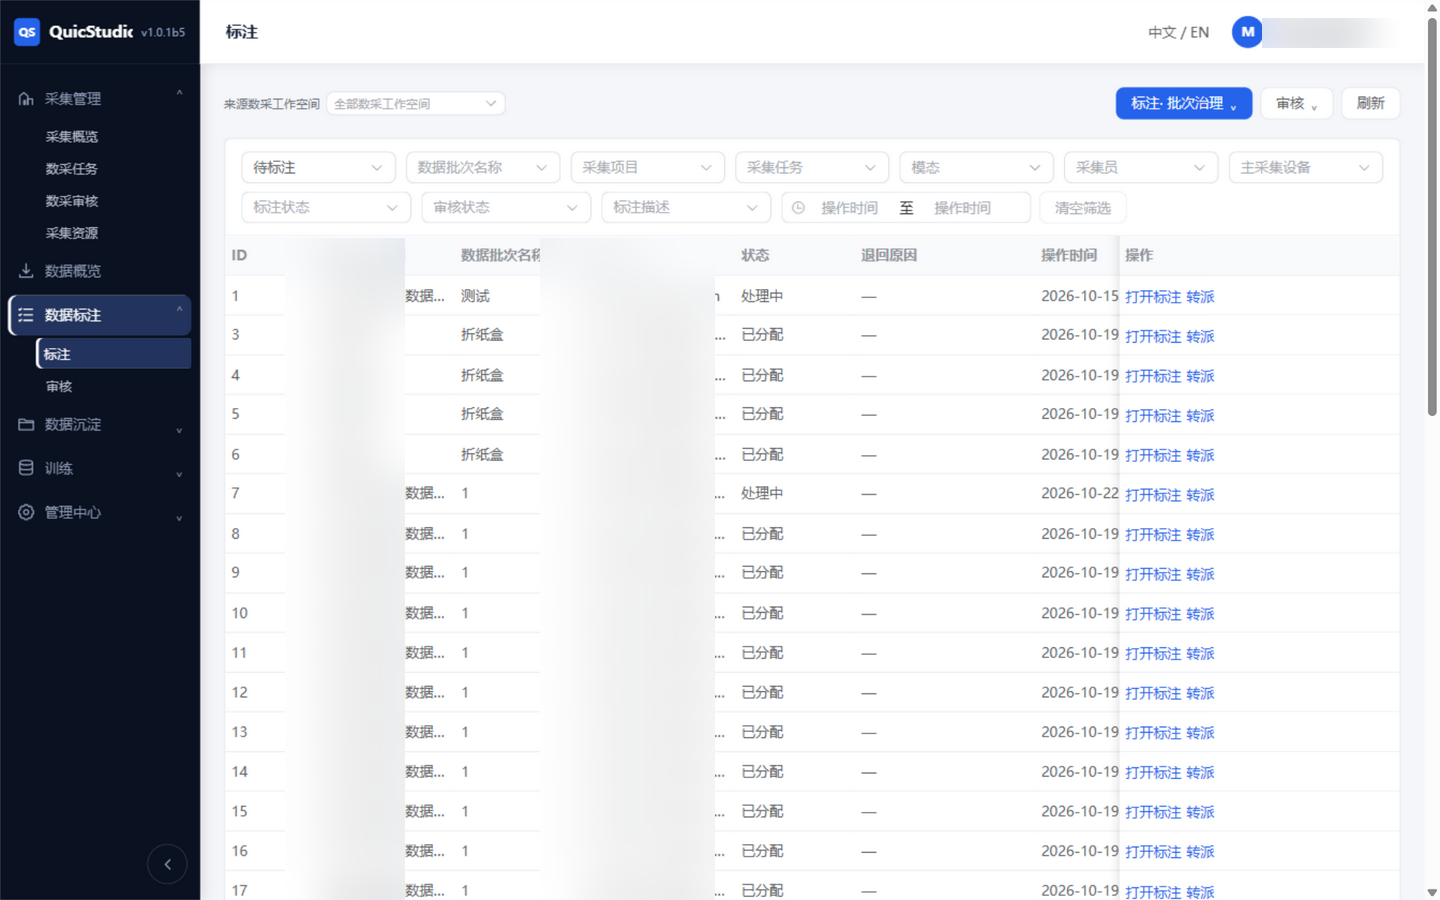
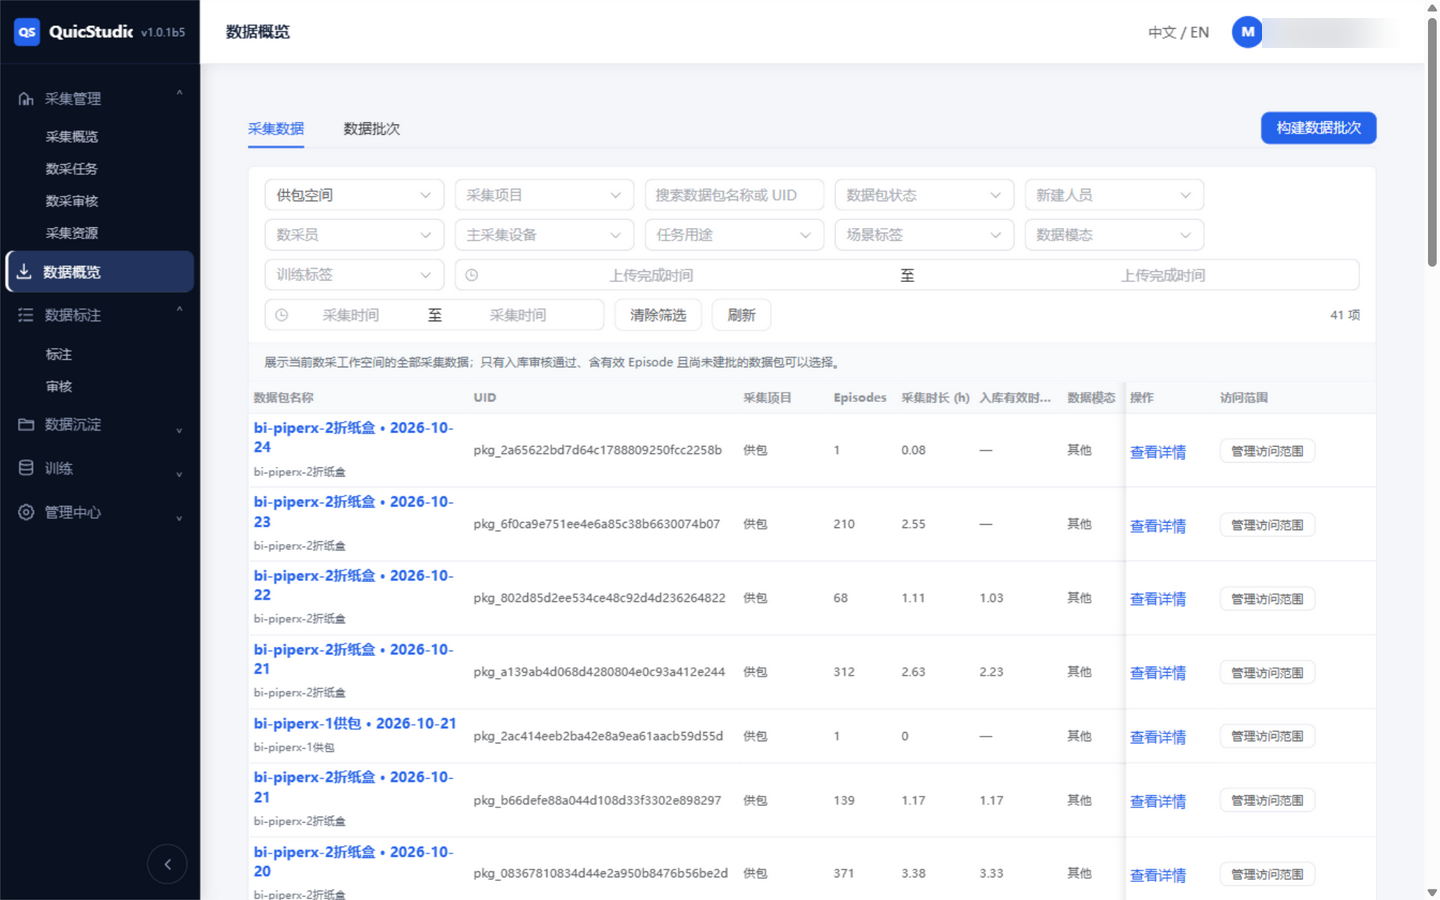
数采任务 标注治理 数据概览
数采任务 · 任务与采集时长管理
内部系统 · 代码未公开
  • 覆盖采集管理、标注治理、数据沉淀到训练取数的全生命周期,统一批次 / Episode 管理口径
  • 数采任务页管理目标采集时长与有效时长进度;标注治理负责批次分配、转派与审核流转
  • 数据概览以数据包为单元管理 Episodes、采集时长与入库有效率,支撑训练侧取数
从采集端写入、上传准入到标注与取数,与 QuicStation 共用同一套批次口径。
采集管理标注治理 数据沉淀训练取数
关于这两套系统:均为擎仓机器人内部商用系统,源代码与提交记录不公开。页面截图仅用于个人经历说明,已做脱敏处理,不含真实客户数据;版权归北京擎仓机器人科技有限公司所有。可公开验证的部分见上方 项目 区块。
// EXPERIENCE

实习经历

具身数据算法工程师 擎仓机器人(Quic Robot) 2026.10 – 至今

真机数采平台与上传链路 · 数据质量闭环 · 平台算子开发

  • QRDF / LeRobot 双格式同步双写与三相机适配,深度流分段有界缓冲 25.9GiB → 63MiB,支撑 1510 秒长时序采集
  • 2,300+ 上传作业分阶段对账与根因分类;暂存自动回收算子,生产规模仿真 20/20,回归 678 项测试零新增失败
  • 参与华润 WMS–WCS 四接口联调与 SM2 国密验签,真机任务闭环跑通,定位任务下发全失败根因
数据交付工程师 光轮智能(Lightwheel) 2026.6 – 2026.10

LeRobot 格式转换 · 客户交付脚本 · 链路稳定性

  • 独立开发 LeRobot v3.0 转换与校验工具,对齐位姿、相机参数、MANO 手部参数等多模态字段,输出 3,323 帧标准数据集
  • 面向 Sample、Plum、Papaya 等客户交付场景迭代 Python 导出脚本,自动组装标准交付产物;参与 Docker 镜像构建与真实交付包校验
具身智能数据工程 中国电信人工智能研究院(Tele ai) 2026.1 – 2026.6

VLA 预训练数据流水线 · 全覆盖质检体系

  • 基于 Python 搭建自动化多模态数据处理流水线,处理 PB 级超 4 亿帧样本,数据交付合格率稳定 98% 以上
  • 参与 VLA 模型真机推理与 RL 策略验证,输出标准化实验数据集,支撑团队开源项目与 Arxiv 论文发布
智能车舱数据工程 商汤科技(Sensetime) 2025.7 – 2026.1

多模态采集协议 · 采集自动化 · 时序对齐

  • 针对车载 DMS/OMS 误检设计多模态采集协议,产出 2TB 标注数据、补充 500GB 稀缺长尾样本,量产误检率降低 10%
  • 开发自动化采集脚本(设备启停、断点续传、自动归档),人工操作时长缩减 40%,复用至 3 款新车;设计多路相机、麦克风时序对齐方案
// SKILLS

技能与荣誉

数据工程

多模态数据采集、清洗、质检、标注;LeRobot / HDF5 / QRDF 格式转换;真机数采平台与上传链路的部署、对账与算子开发;具备 PB 级机器人数据处理经验。

工程开发

Python、C/C++、ROS1/2、Linux、SQL、Streamlit、Plotly;自动化脚本开发、Docker 镜像构建与多传感器时序同步。

AI 协作研发

codex / claude code 等 AI 编码工作流;独立完成大规模代码审查、自动化测试与线上运维处置。

证书与语言

人工智能训练师、上海市信息技术水平人工智能一级、计算机 C 语言三级;英语四级,可阅读英文技术文档。
🏆中国国际"互联网+"大学生创新创业大赛国家级铜奖
🥉全国无人系统应用大赛国家级三等奖
🥉"西门子杯"逻辑算法赛道省部级三等奖
🥉知行杯省部级三等奖
📜实用新型专利《一种机器人快速升降定位装置》第一发明人
🎖️多次校优秀奖学金先进个人 · 优秀学生干部 · 优秀学生 · 优秀团员