// CURRENT WORKBENCH
v0.8.0 工作台与数据视图
先看当前 React 工作台,再查看多相机布局与公开样本的静态帧证据。每张图都注明真实数据与构造演示的边界。
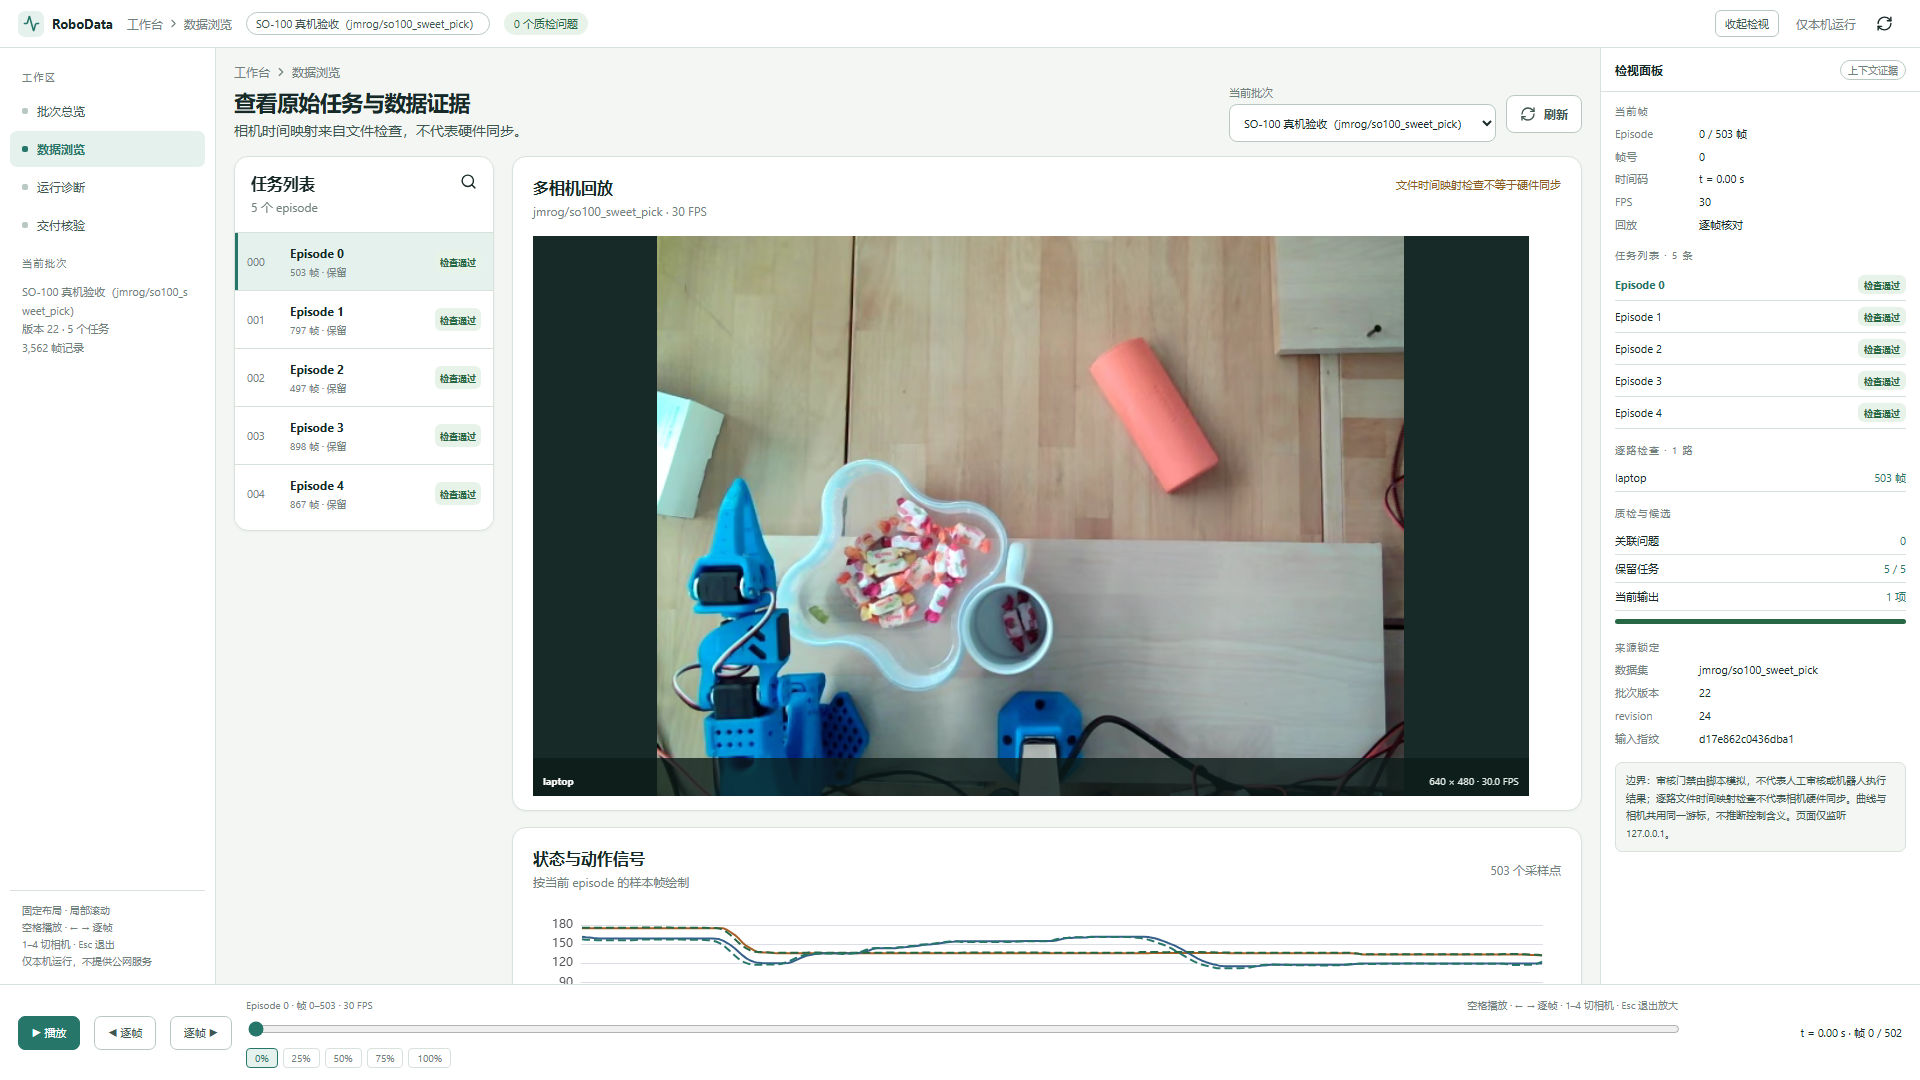
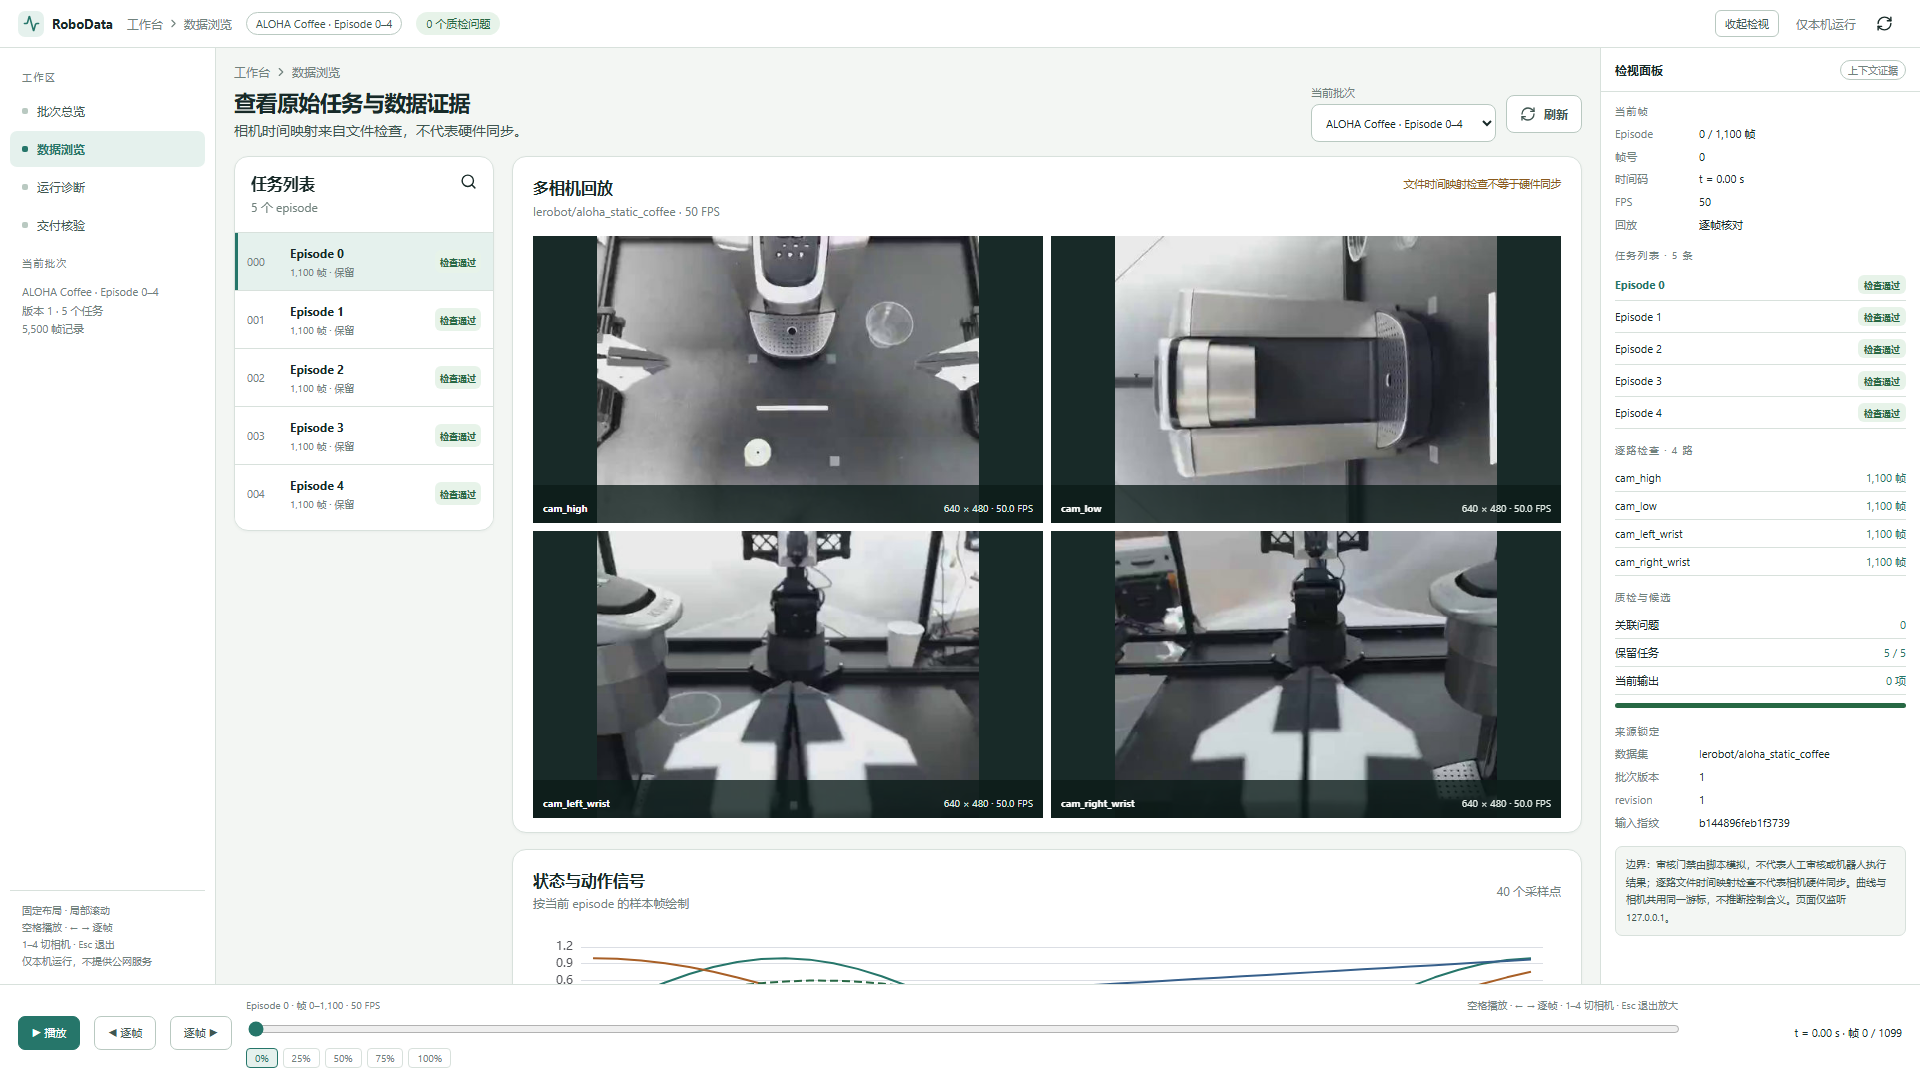
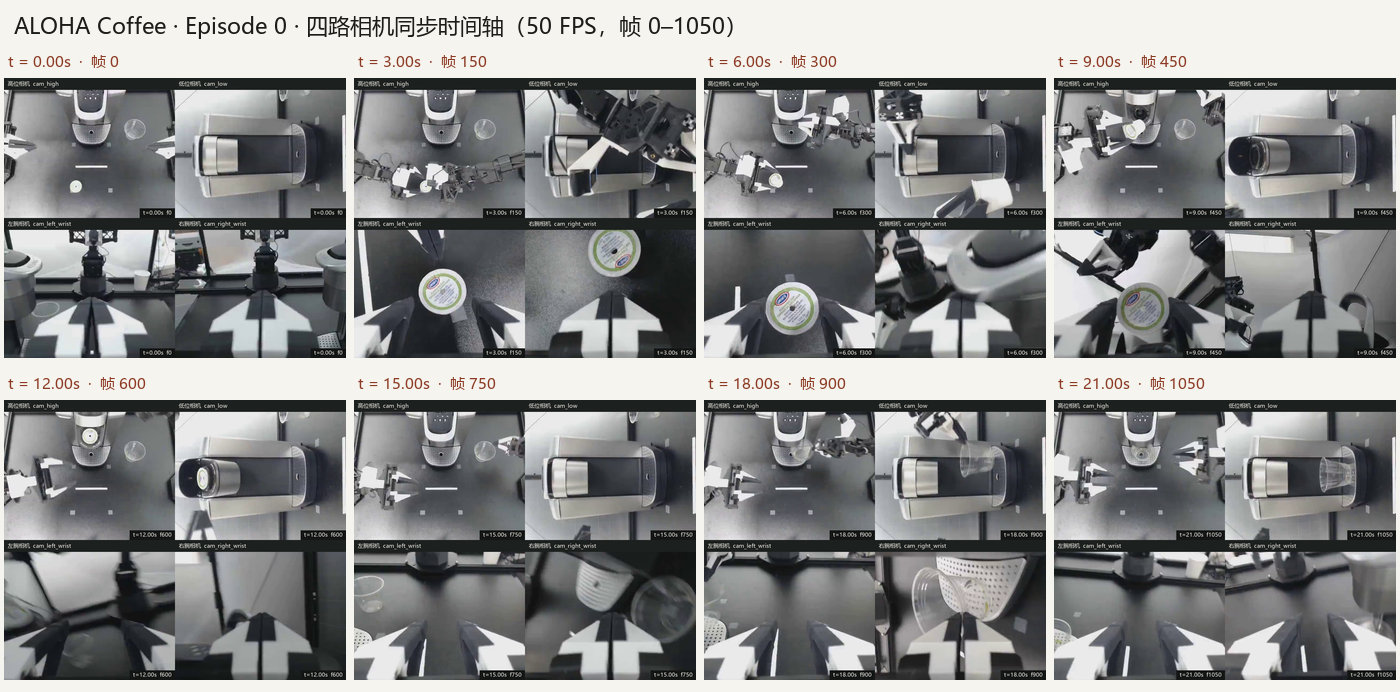
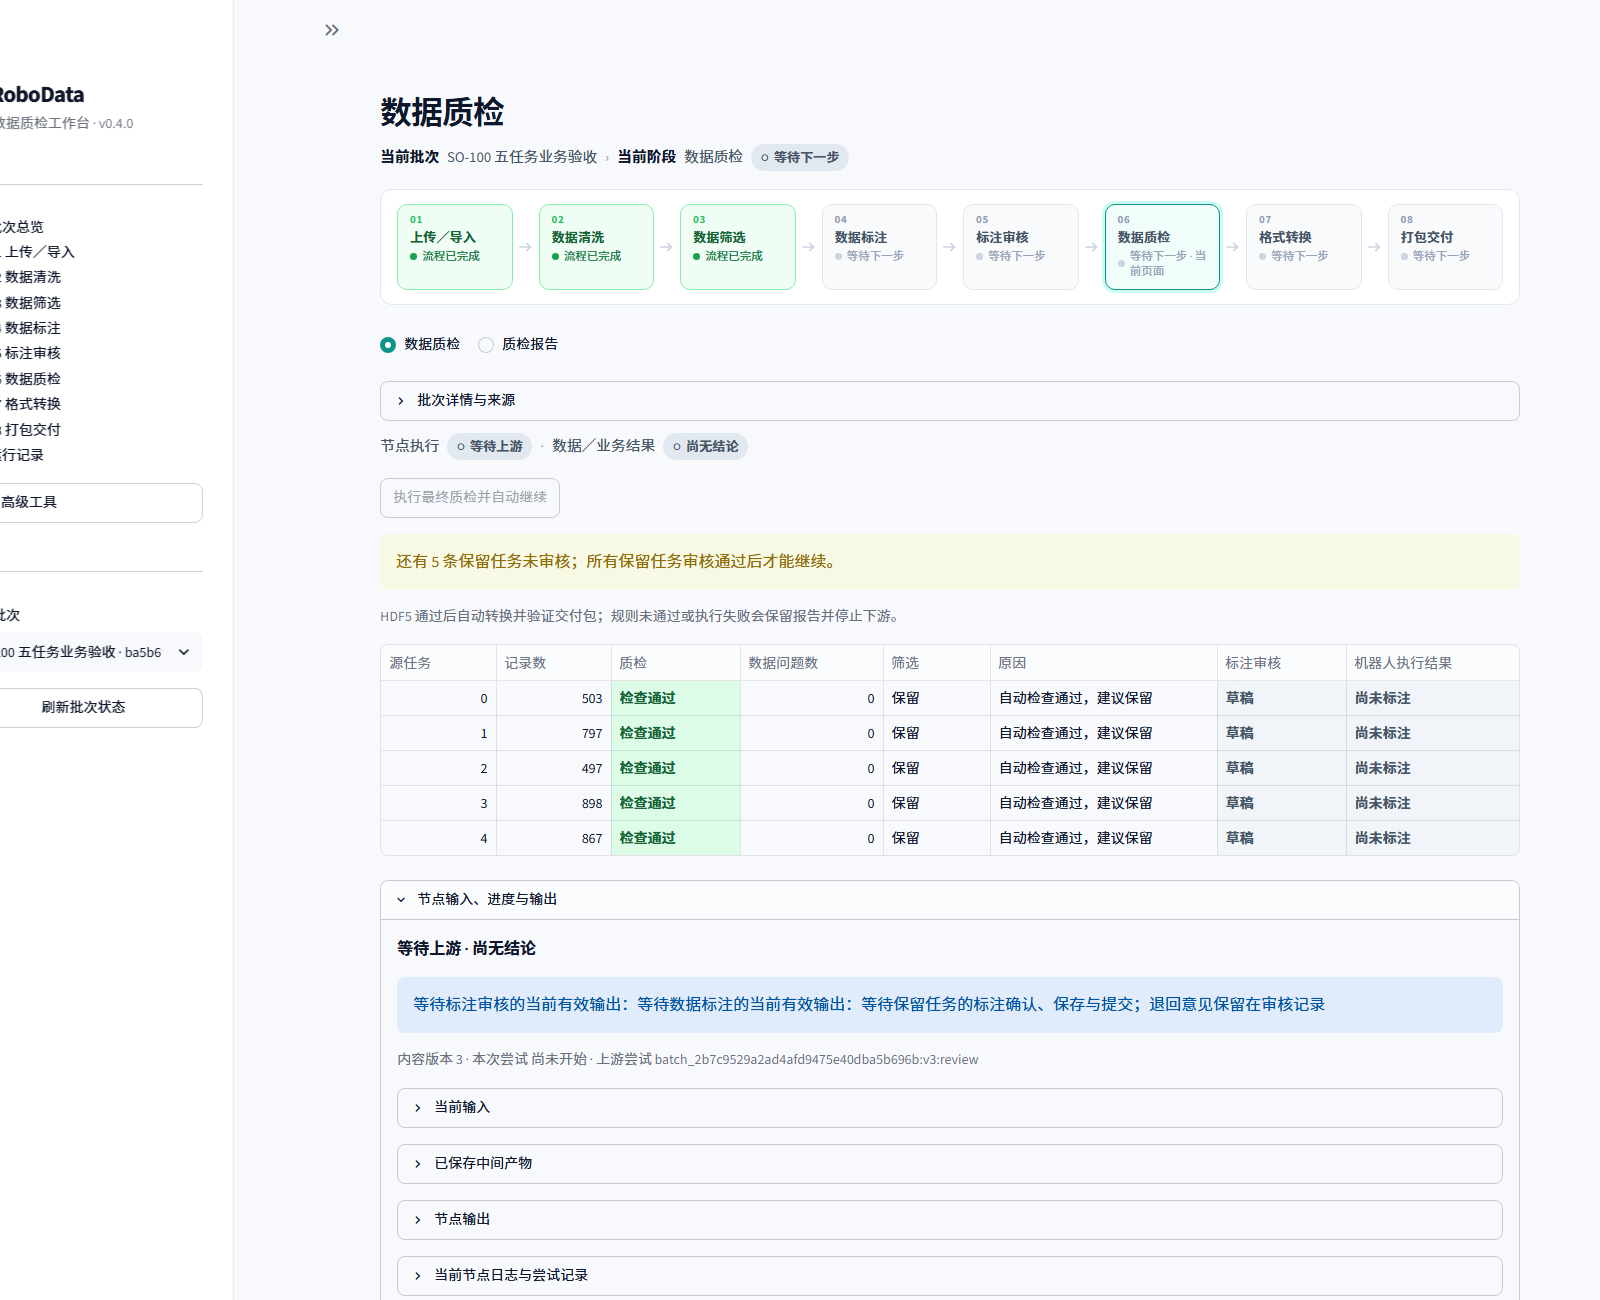
工程补充:本地规模实验覆盖表格质检 1k / 5k / 10k 合成行,另以真实 ALOHA Episode 0 表格交叉验证;ROS2 MCAP 解析目前是隔离的 Float64 合成示例,未接入主流程,也未用实机数据验证。
一条自研的机器人演示数据生产线:真机数据从接入、质检到训练就绪数据集交付, 全程平台内完成。这一页把它的流水线设计、质检门禁和交付验证讲透。
先看当前 React 工作台,再查看多相机布局与公开样本的静态帧证据。每张图都注明真实数据与构造演示的边界。
机器人演示数据的交付传统上靠人工拷贝、人眼复核、口头约定格式。数据一多,三个问题立刻出现:
时间戳错位、缺帧重复、异常轨迹混在数据里,等到训练侧才发现,定位一轮要几天。
文件拷过去就完事,对方无法确认内容没被改动、格式没被破坏,信任靠人。
每一批都靠人眼看,复核成本随数据量线性涨,还看不全。
每个节点是一个独立环节,自动节点负责确定性工作,人工节点只在机器拿不准的地方介入。 点击节点查看说明。
下面是一条合成 episode 的抓取轨迹(200 帧)。勾选缺陷类型注入脏数据,四道质检门禁会实时检测—— 这就是流水线里"质检未通过 → 不进转换、不进交付"的强制拦截逻辑。
"交付完成"不是拷贝结束,而是对方能独立验证。三道验证全部留痕:
交付数据集在隔离环境用官方 LeRobot 库加载,格式与官方训练管线兼容。
按训练侧真实读取方式批量取数,确认帧序、维度、字段在训练场景下无变形。
交付包独立解包 + 全量哈希校验,任何字节级改动都可被发现。